设计包
图纸与文件
外观到电路 一包交齐。
结构电路固件
外观与 CMF / 3D 结构 STEP / PCB 原理图与 Layout / BOM / 固件源码- 外观与 CMF 方案
- 3D 结构文件
- PCB 原理图与 Layout
- BOM 与可替代料
- 固件源码与烧录说明
外壳 · 电路 · 固件
在同一张图上
一页需求
开工所需
图纸到小批
交付的全程
设备要做
需求起于一页纸 止于
使用场景 安装方式 认证范围 写成一页
外壳 主板 固定方式 在三维里装一遍
样件对图纸 逐项核对 超差处回到图纸
工艺要求与检验要点 随图纸交给工厂
铝件 钣金 注塑 按
STEP2D 工程图公差表原理图 布板 BOM 同步出 固件
原理图GerberBOM固件源码交
点云、深度、骨架、体数据和轨迹。设计一台设备之前,先弄清它要读什么。
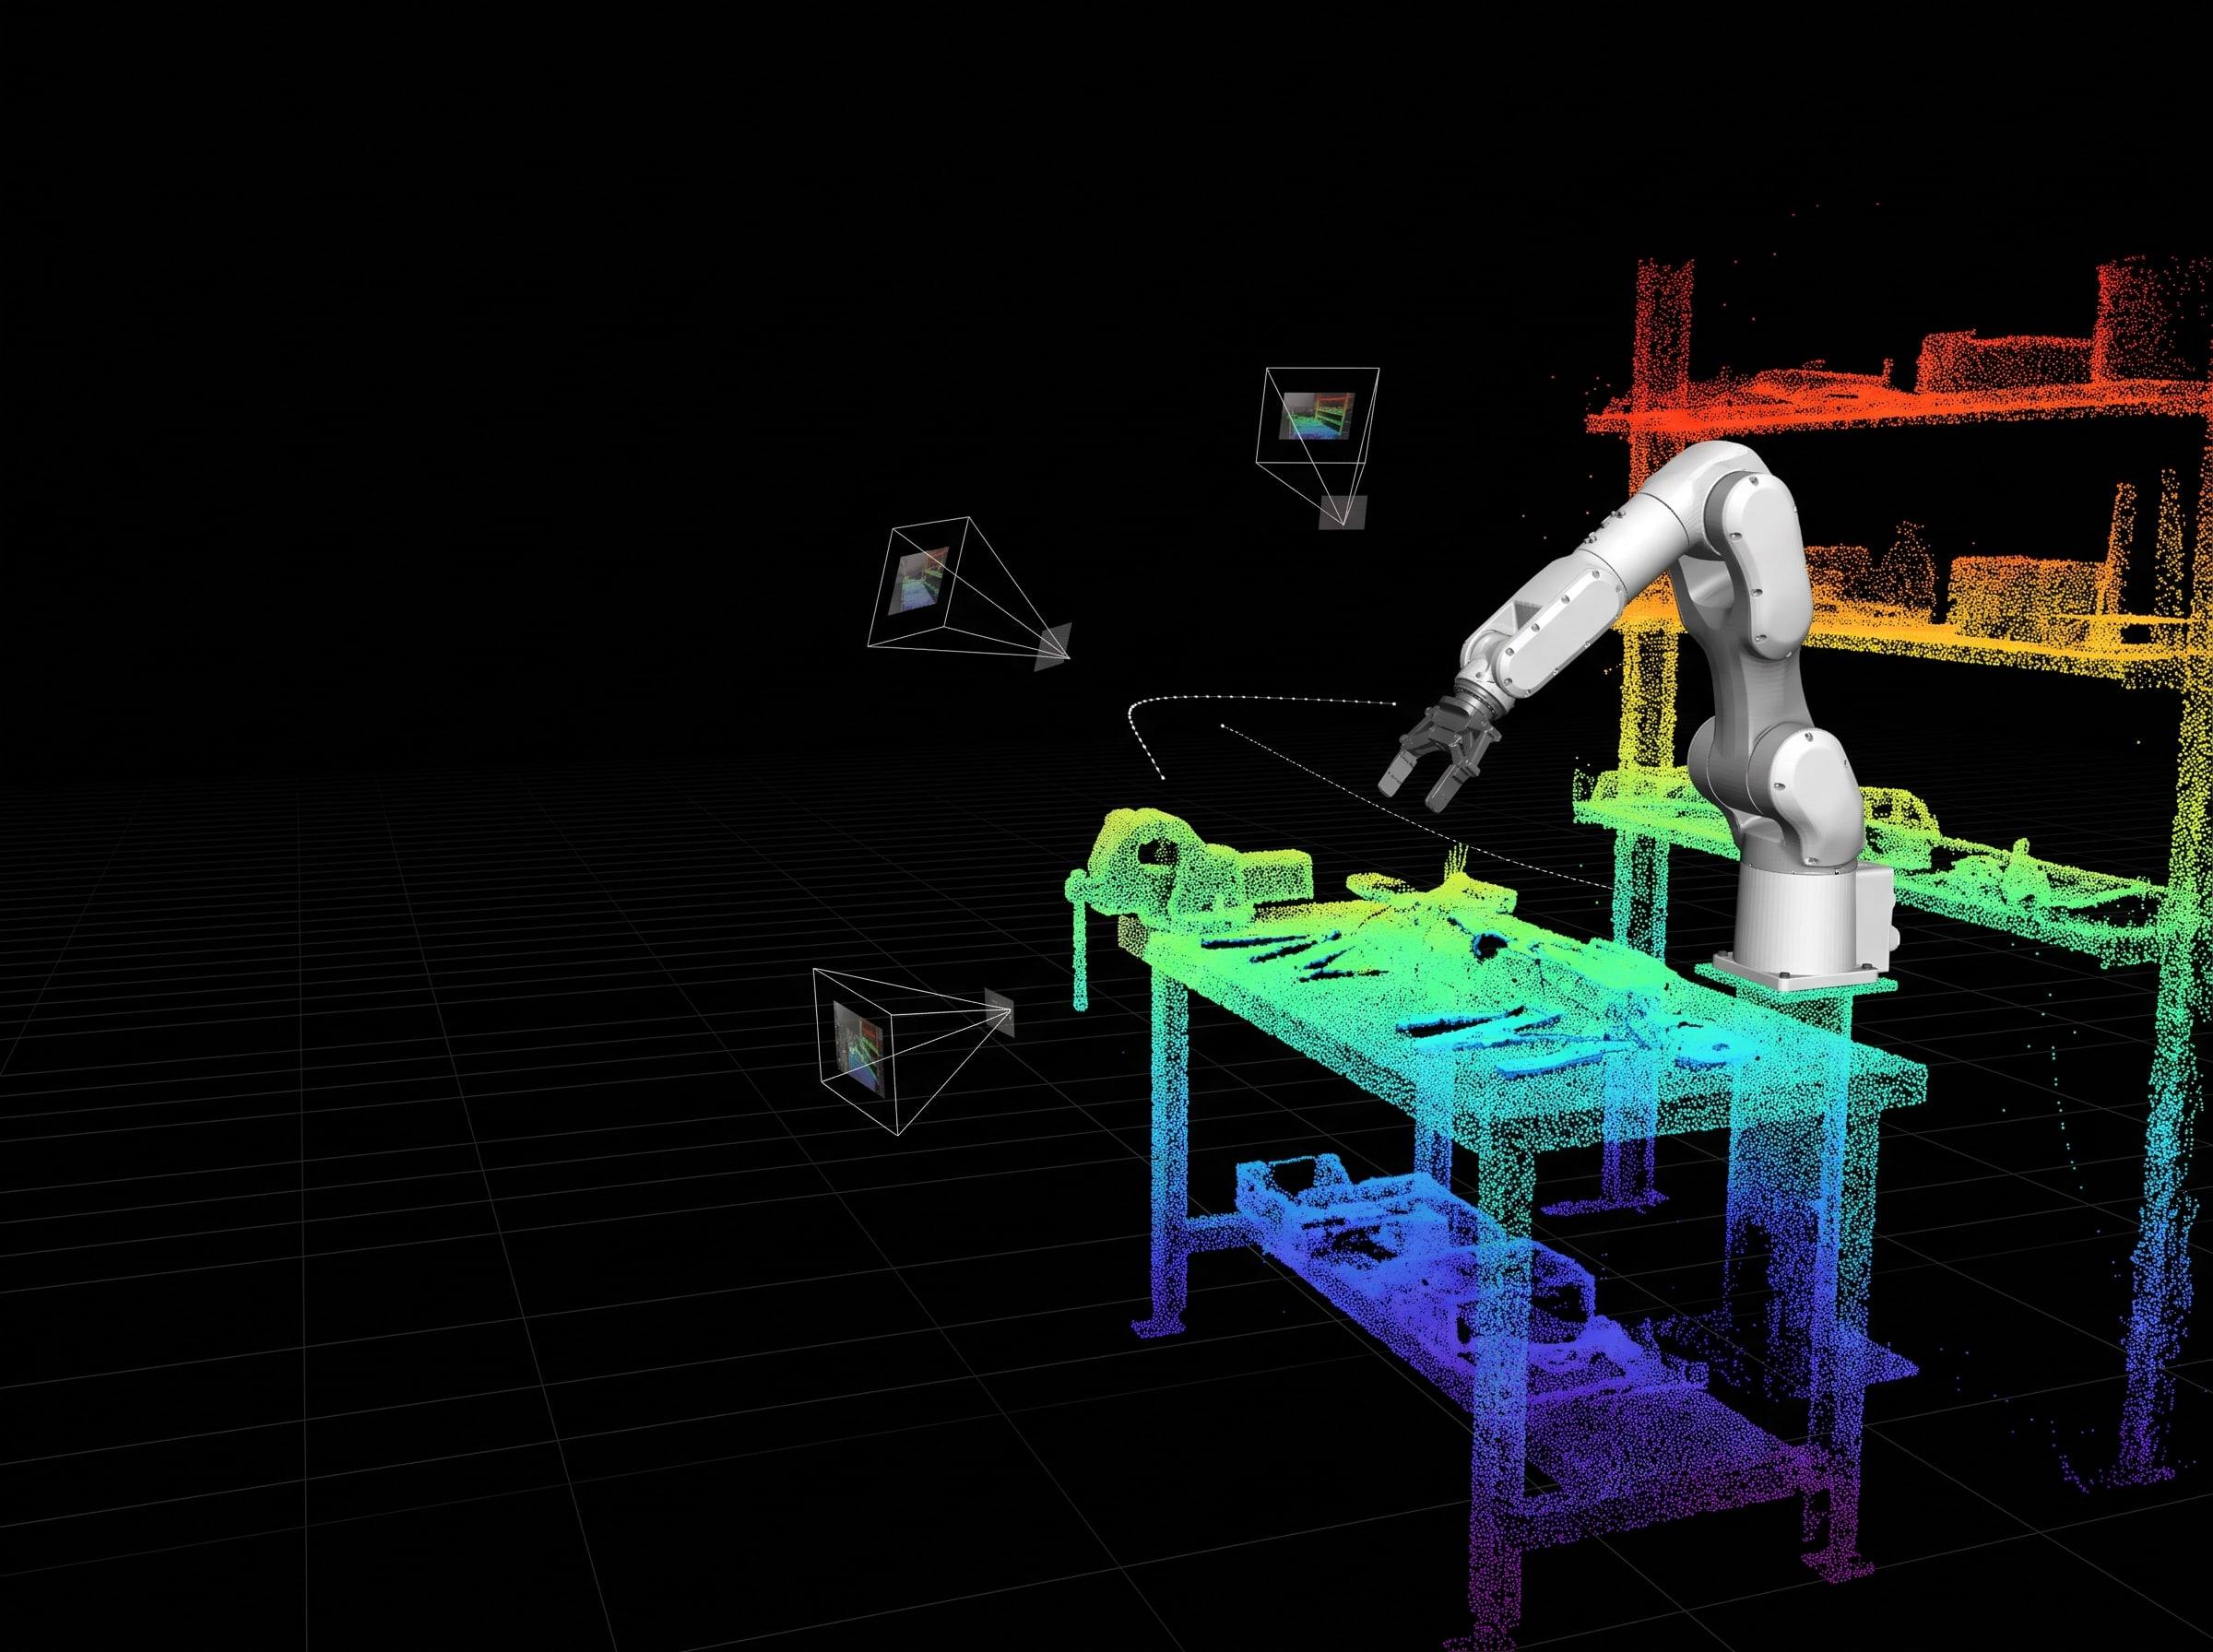
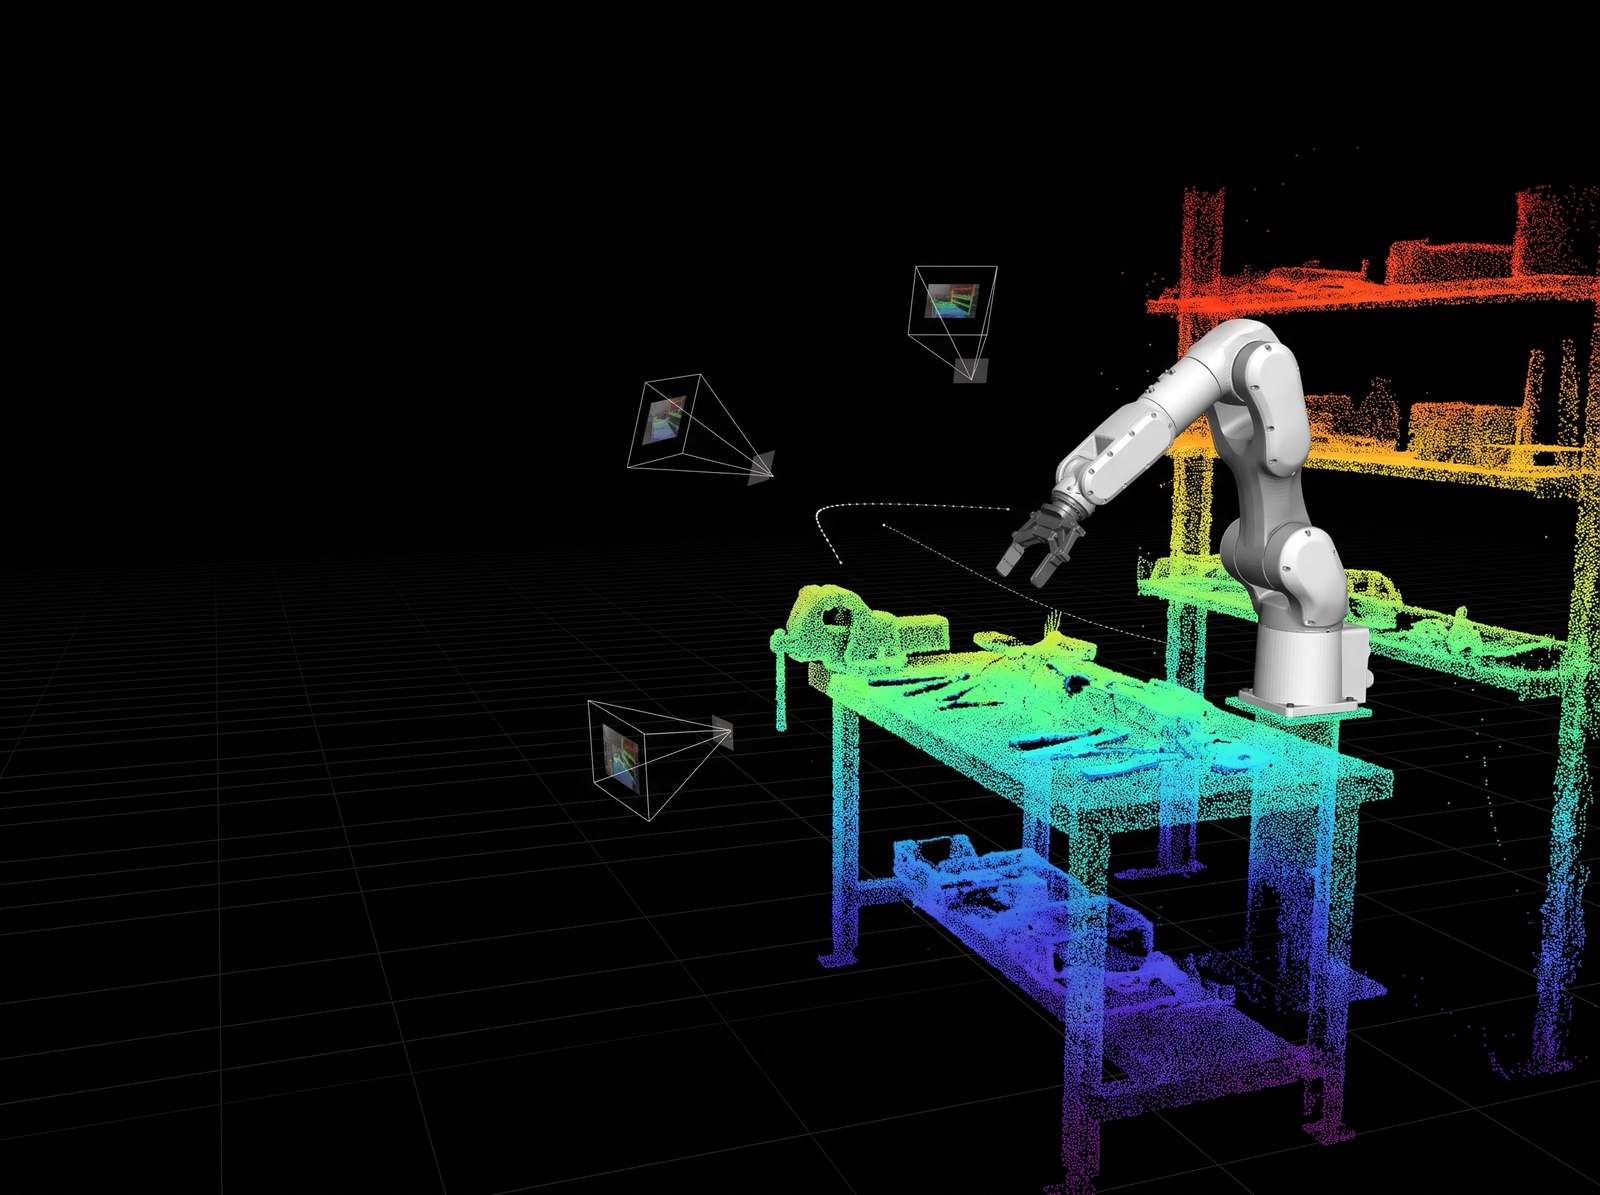
多视角点云按高度着色,叠夹爪规划路径
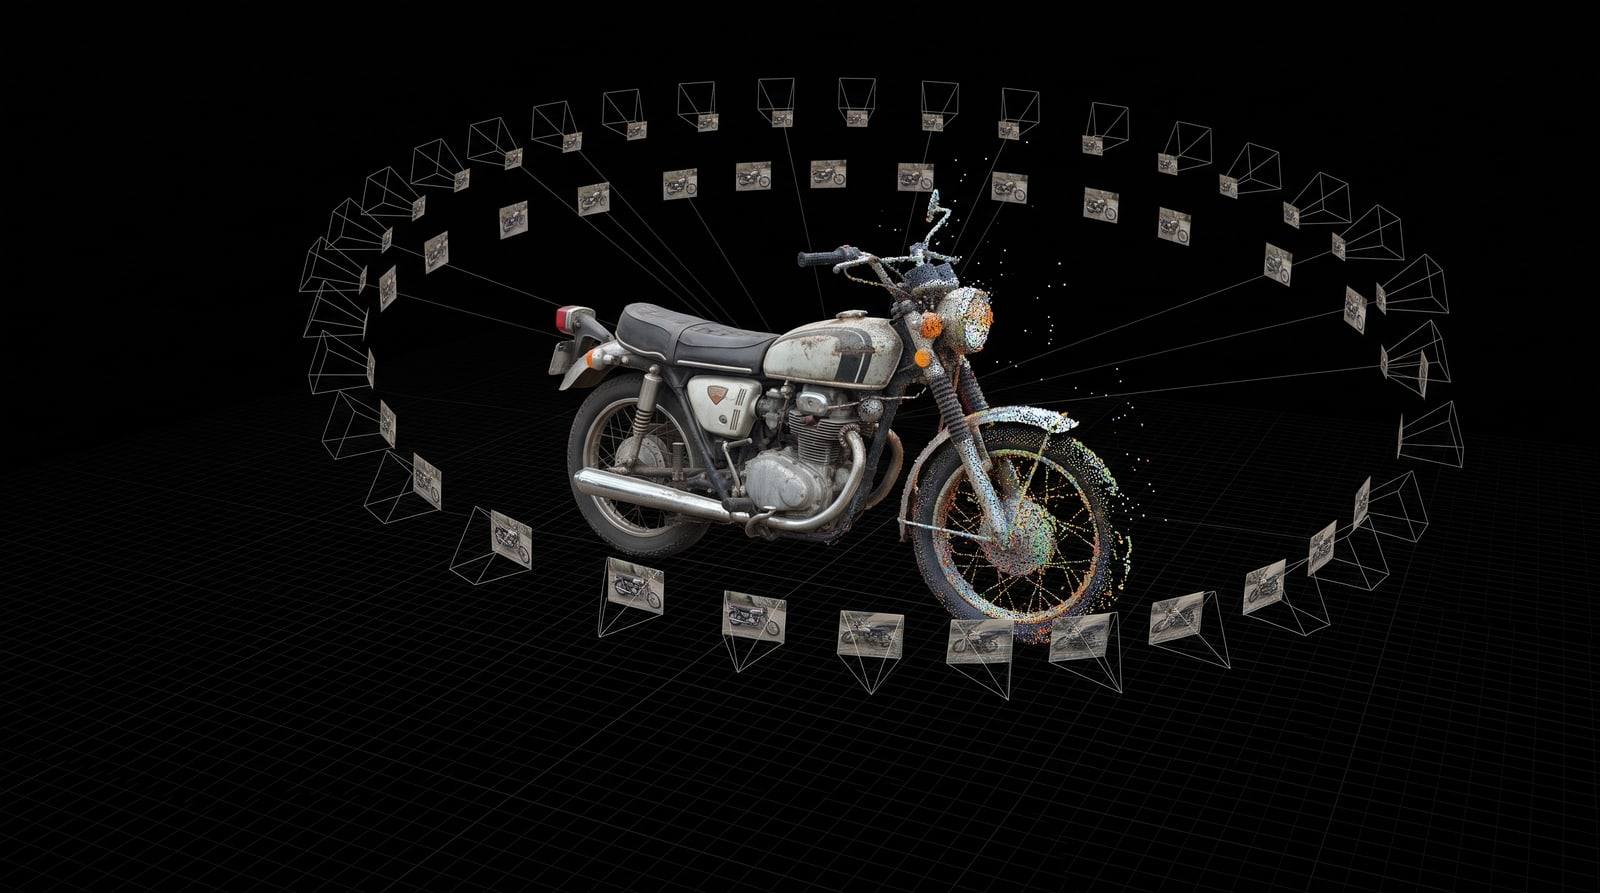
几十张照片解出相机位姿,三角化成点云
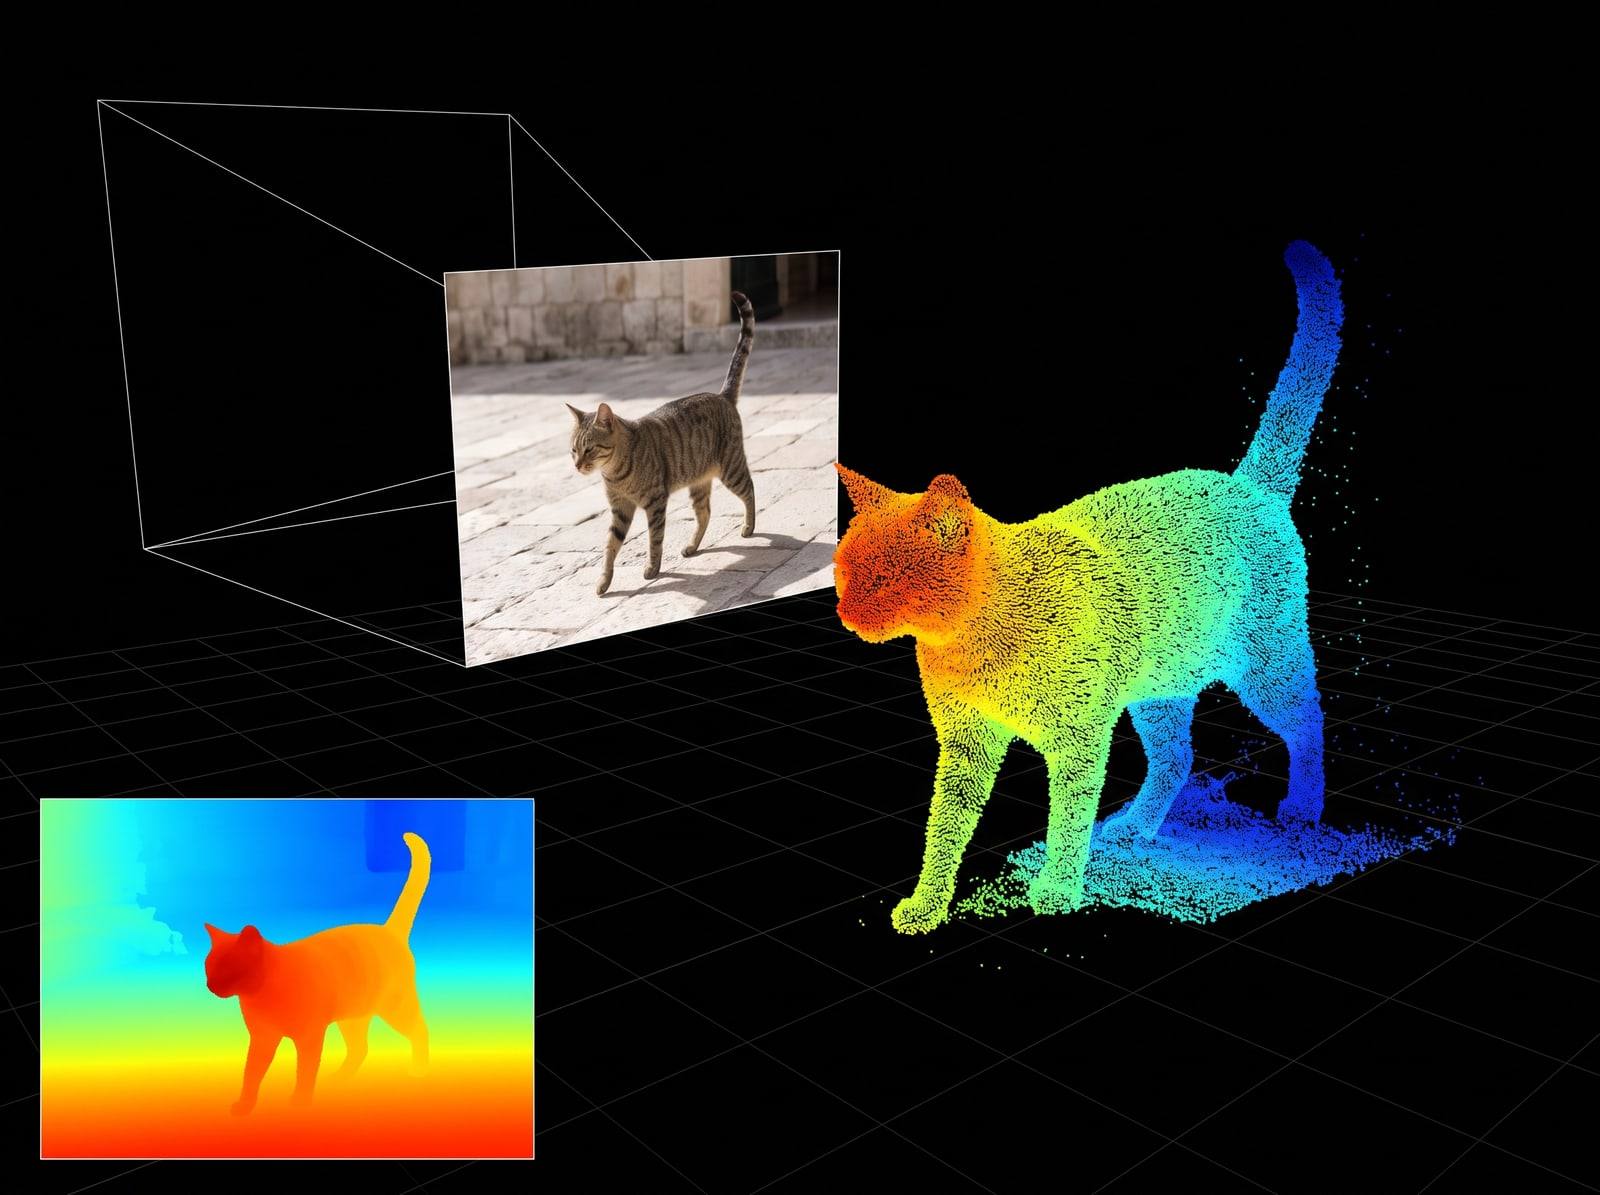
单帧 RGB 估深度,反投影成点云
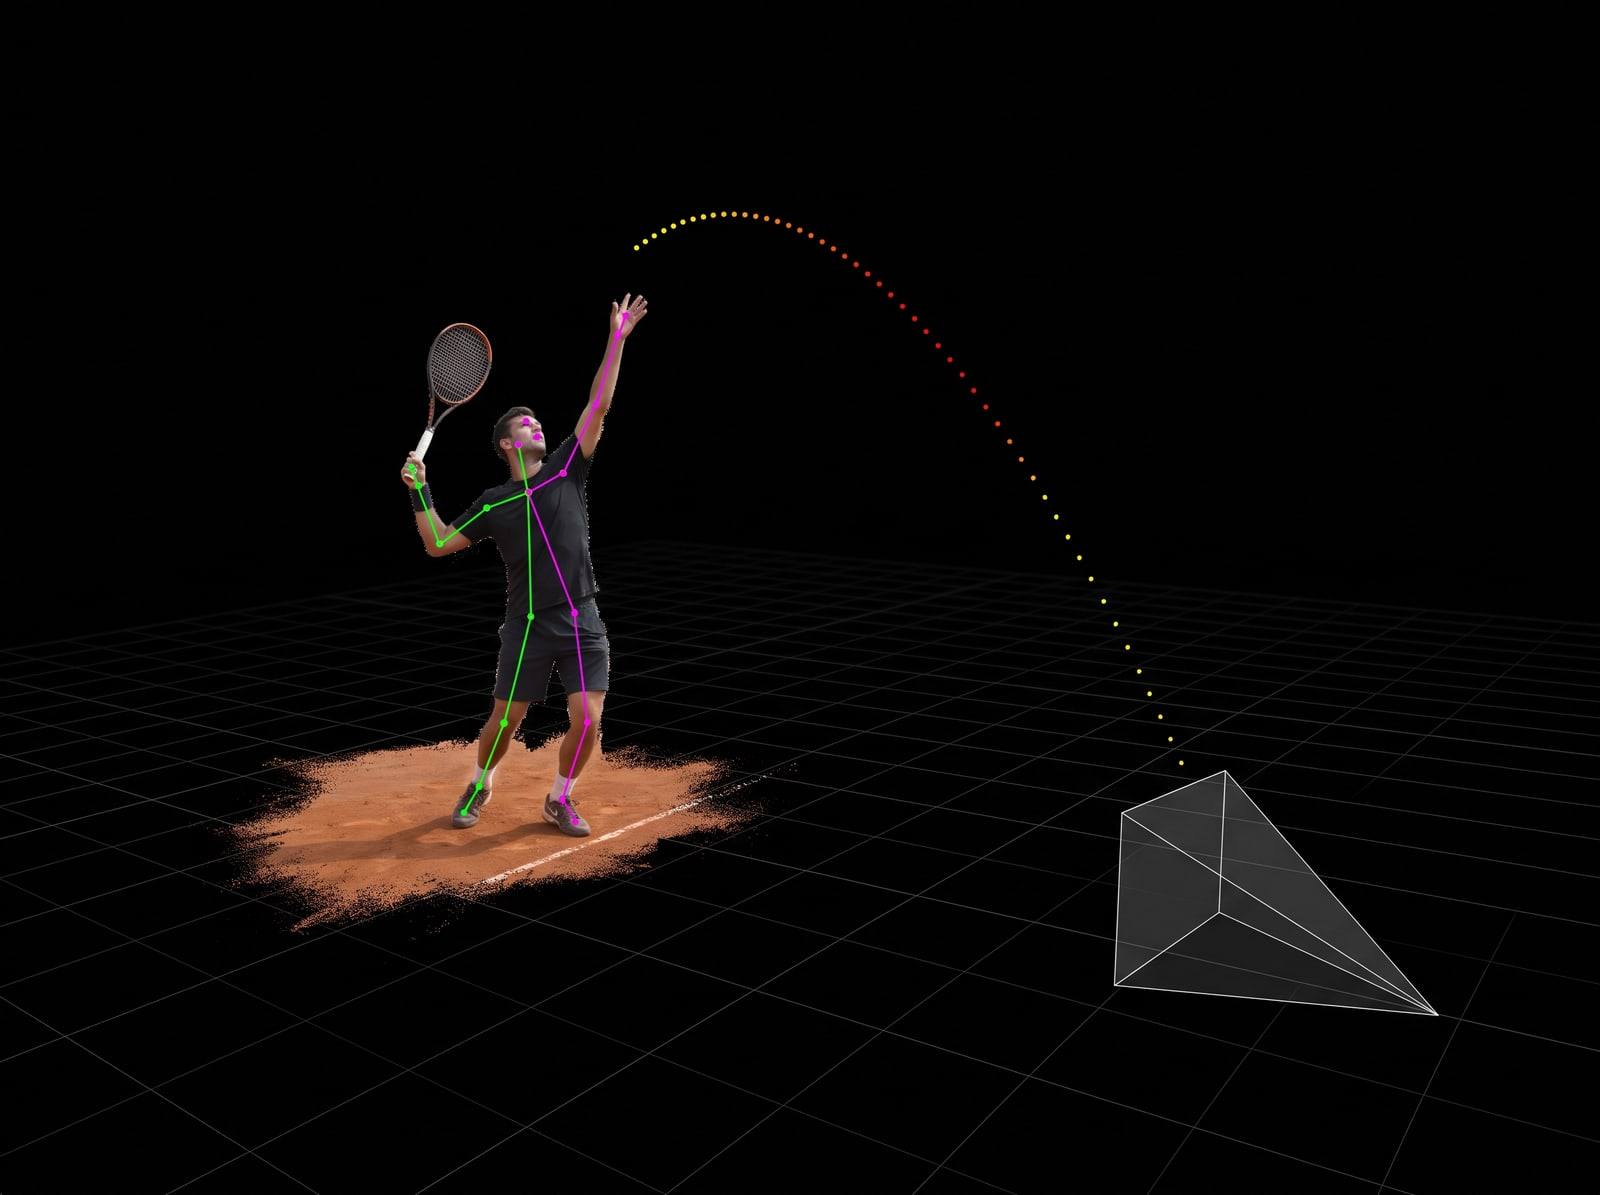
左右肢关键点分色,球逐帧追踪成轨迹
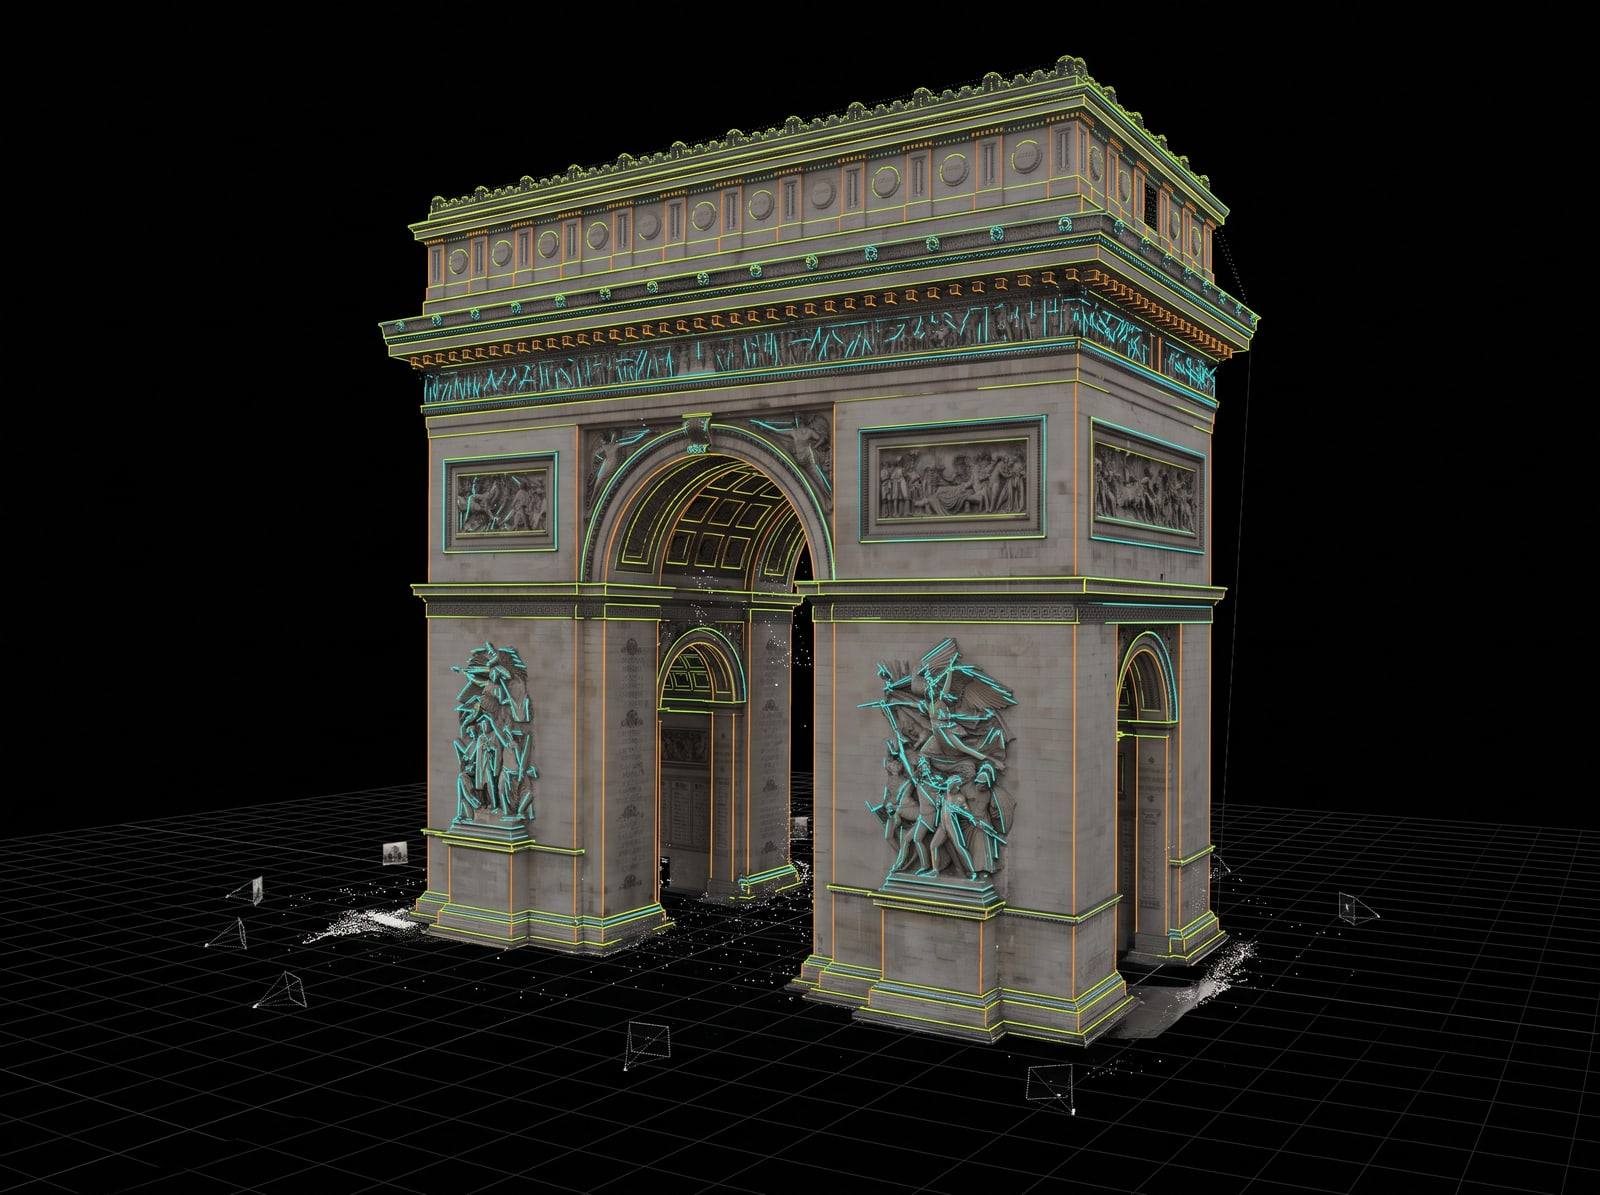
跨视角匹配线段,三角化成三维线框
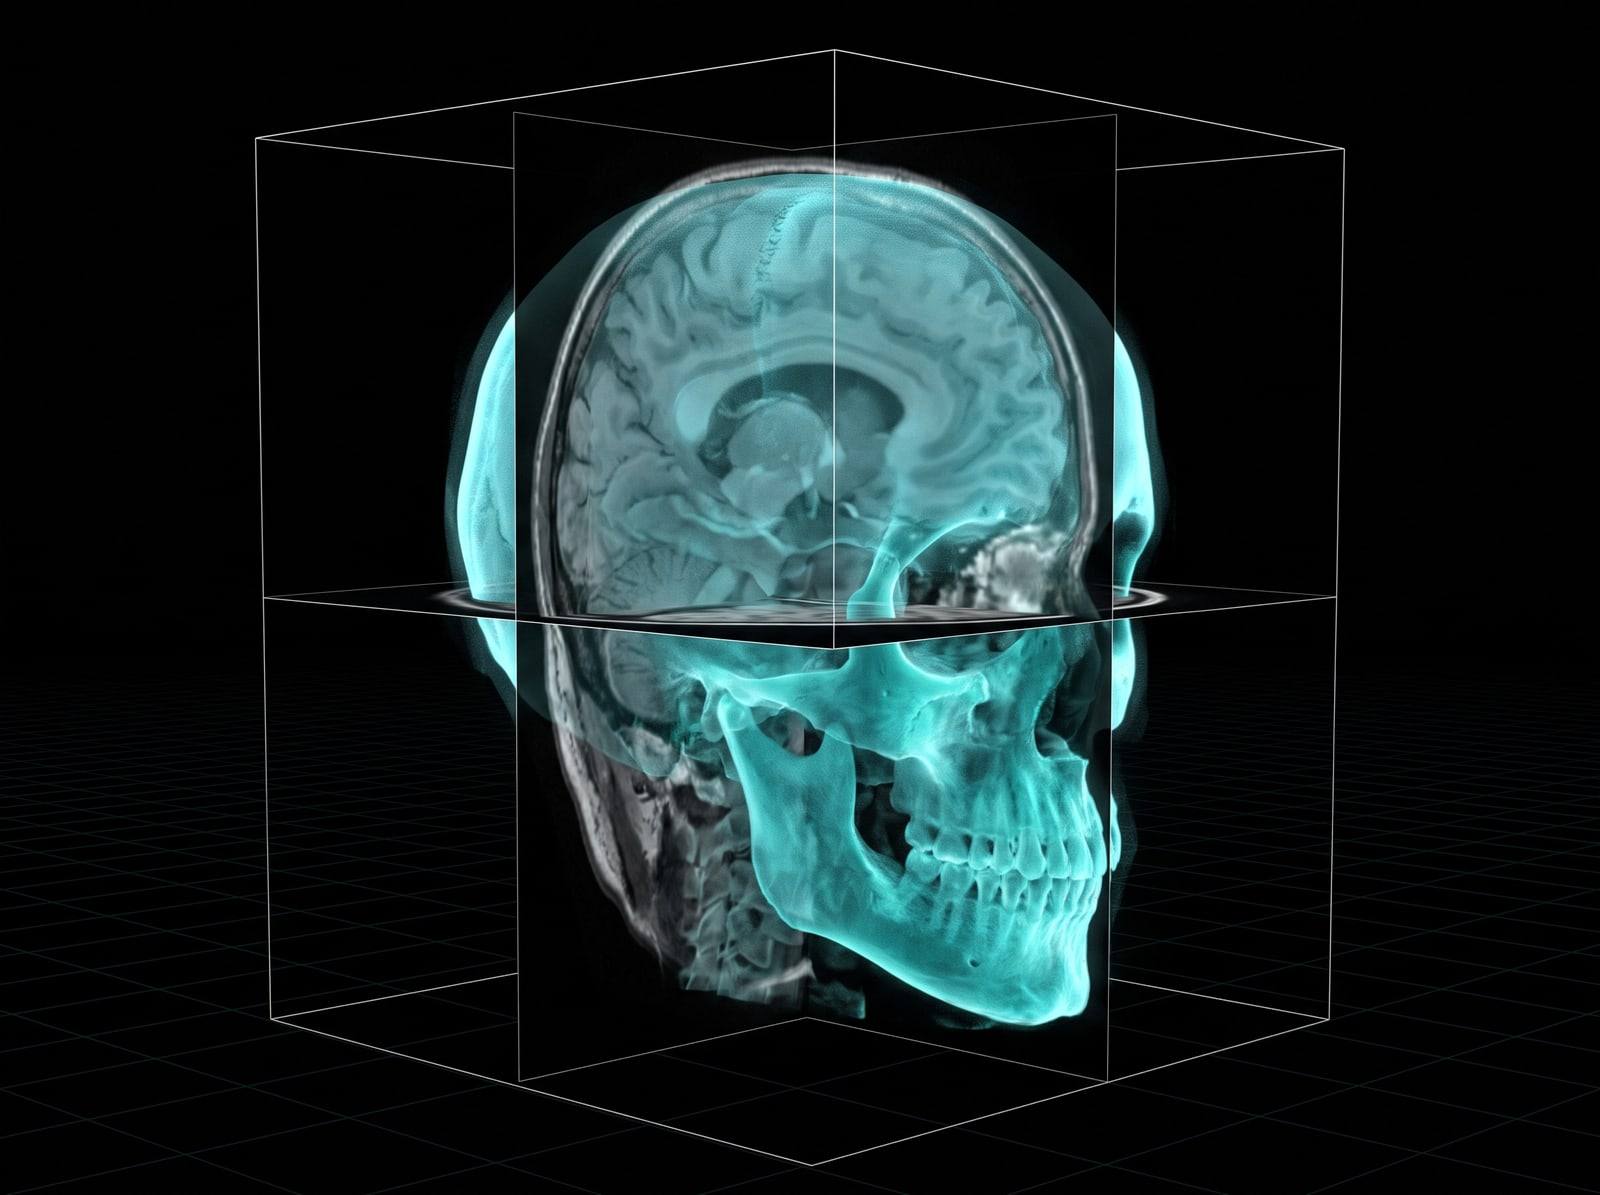
扫描体数据直接渲染,三个正交切面穿过
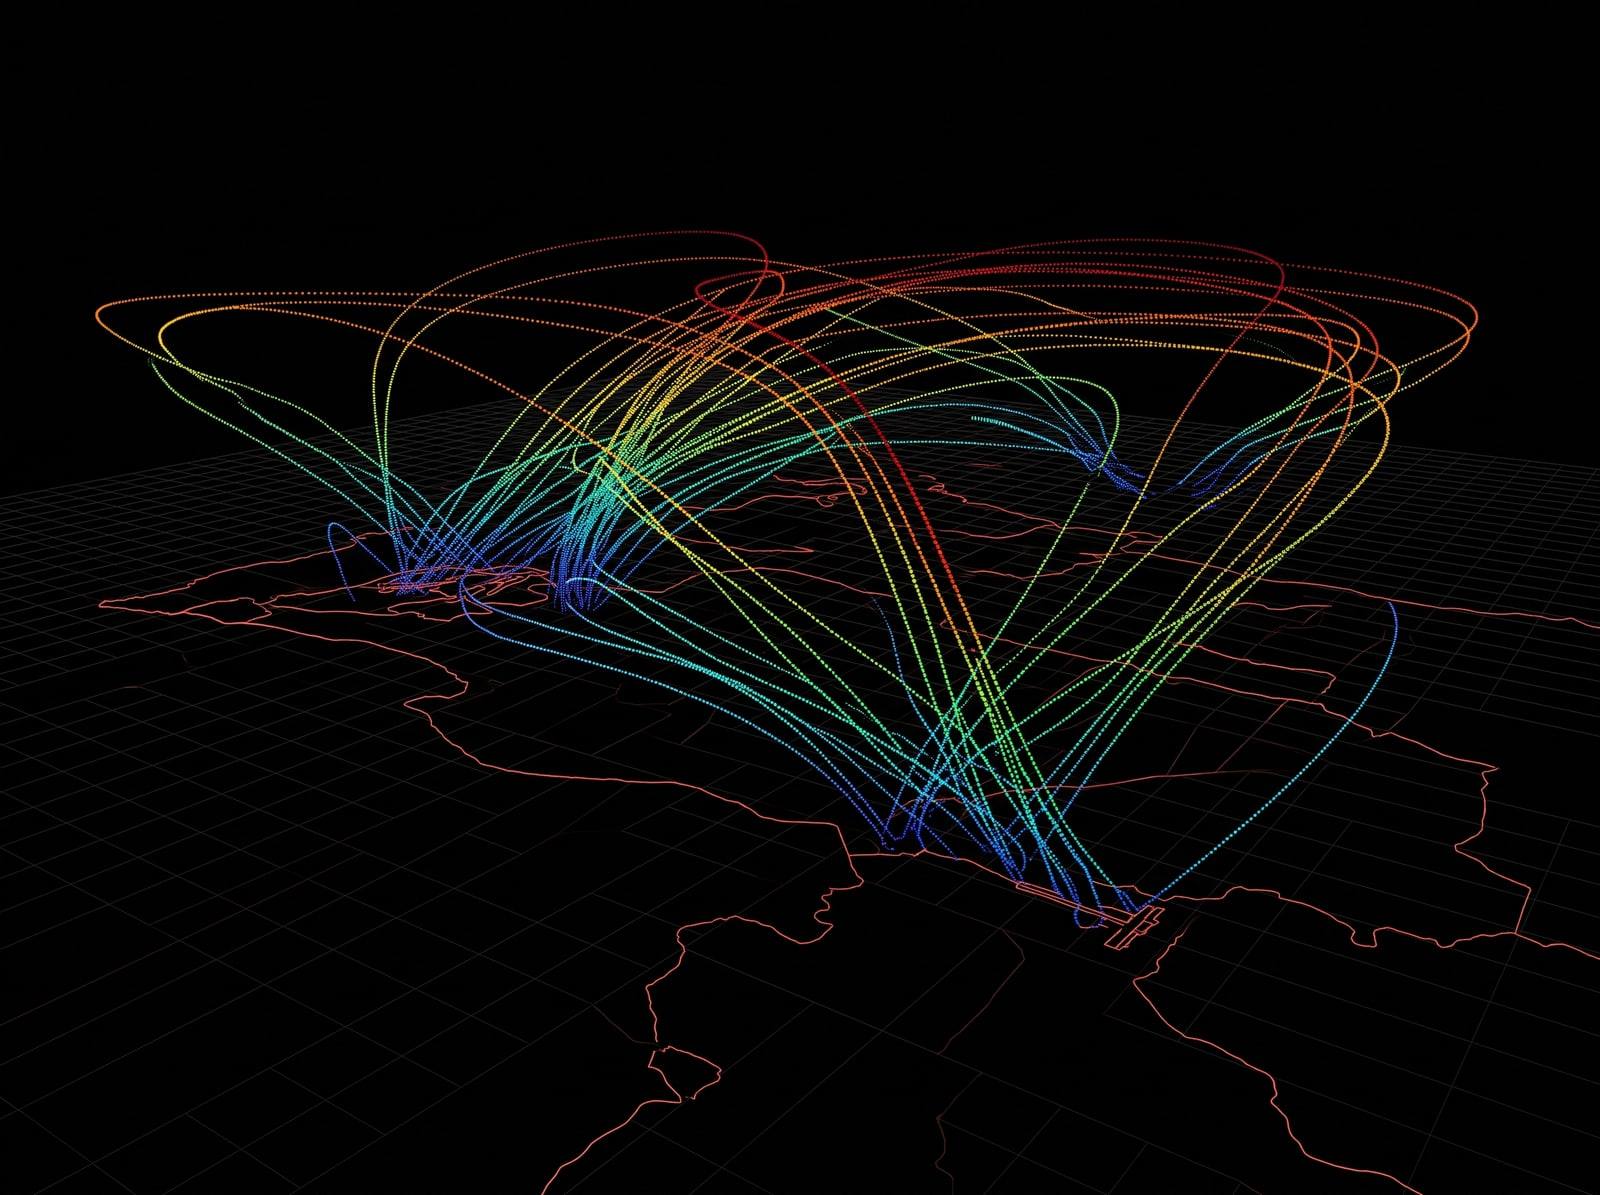
进离场航迹三维化,颜色编码高度
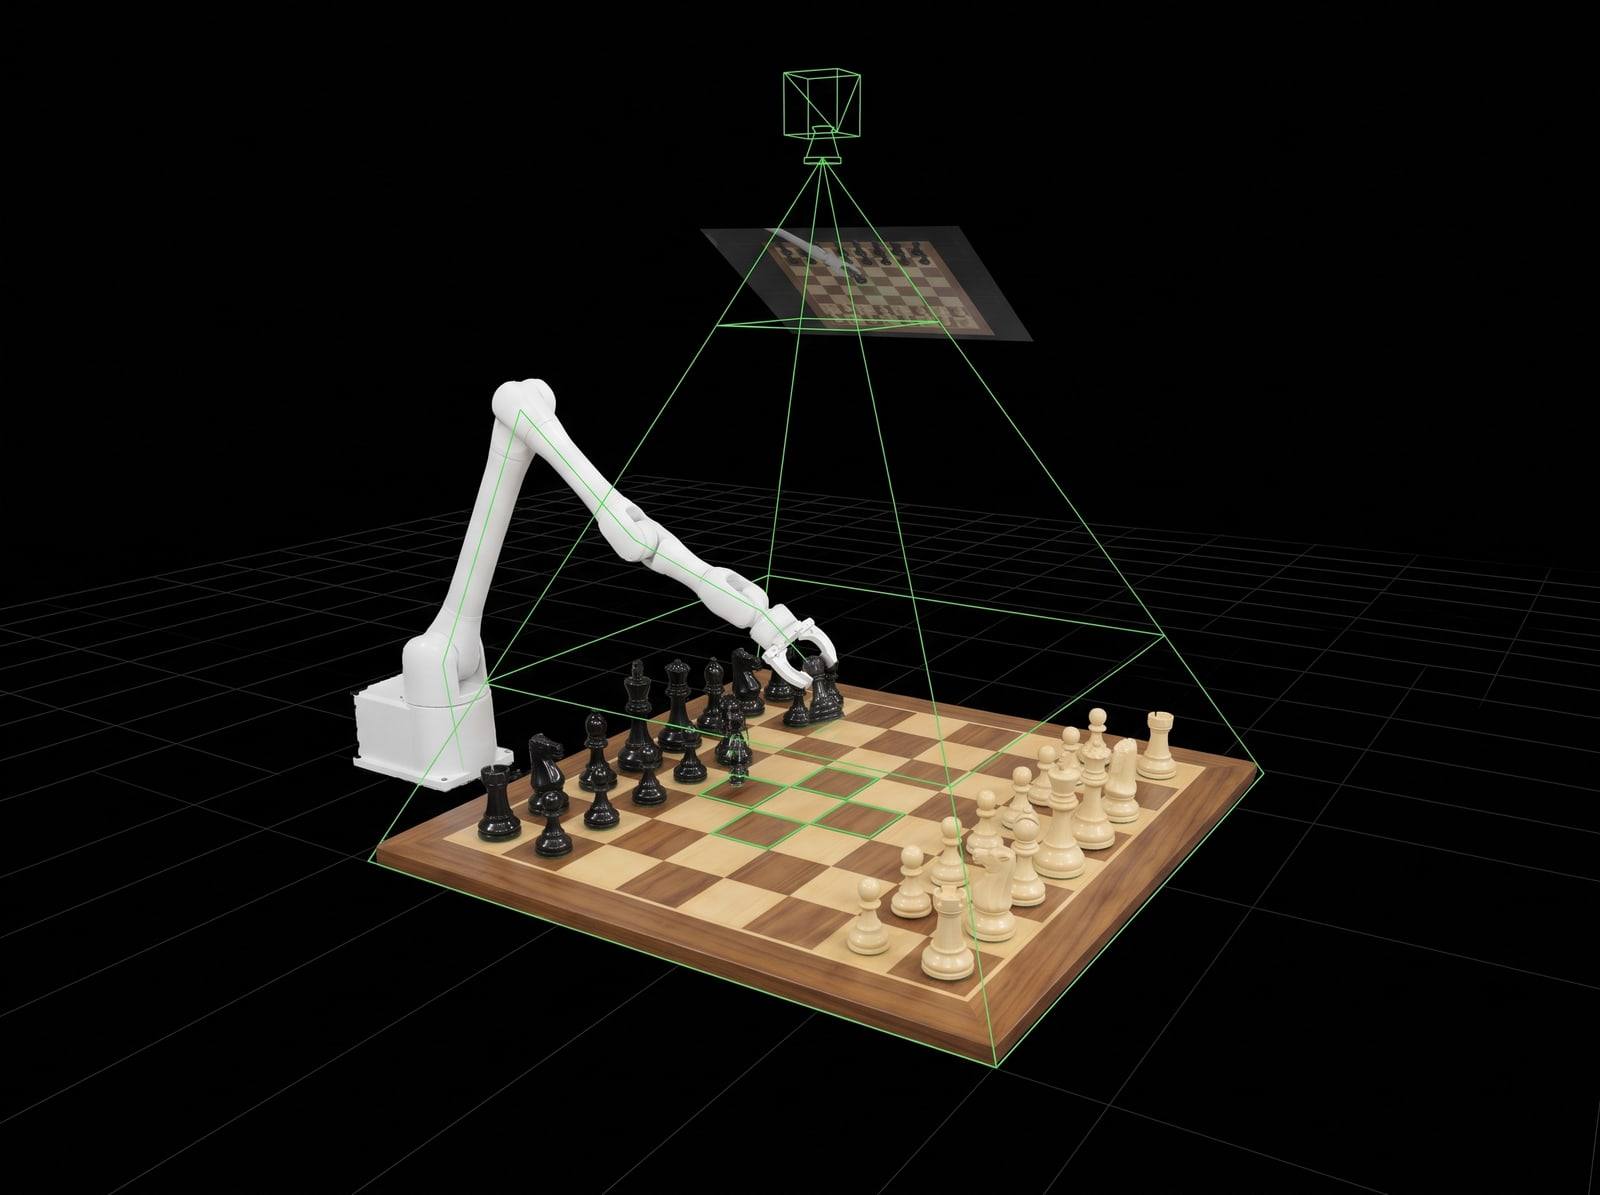
顶置相机定位棋盘,机械臂画成连杆链
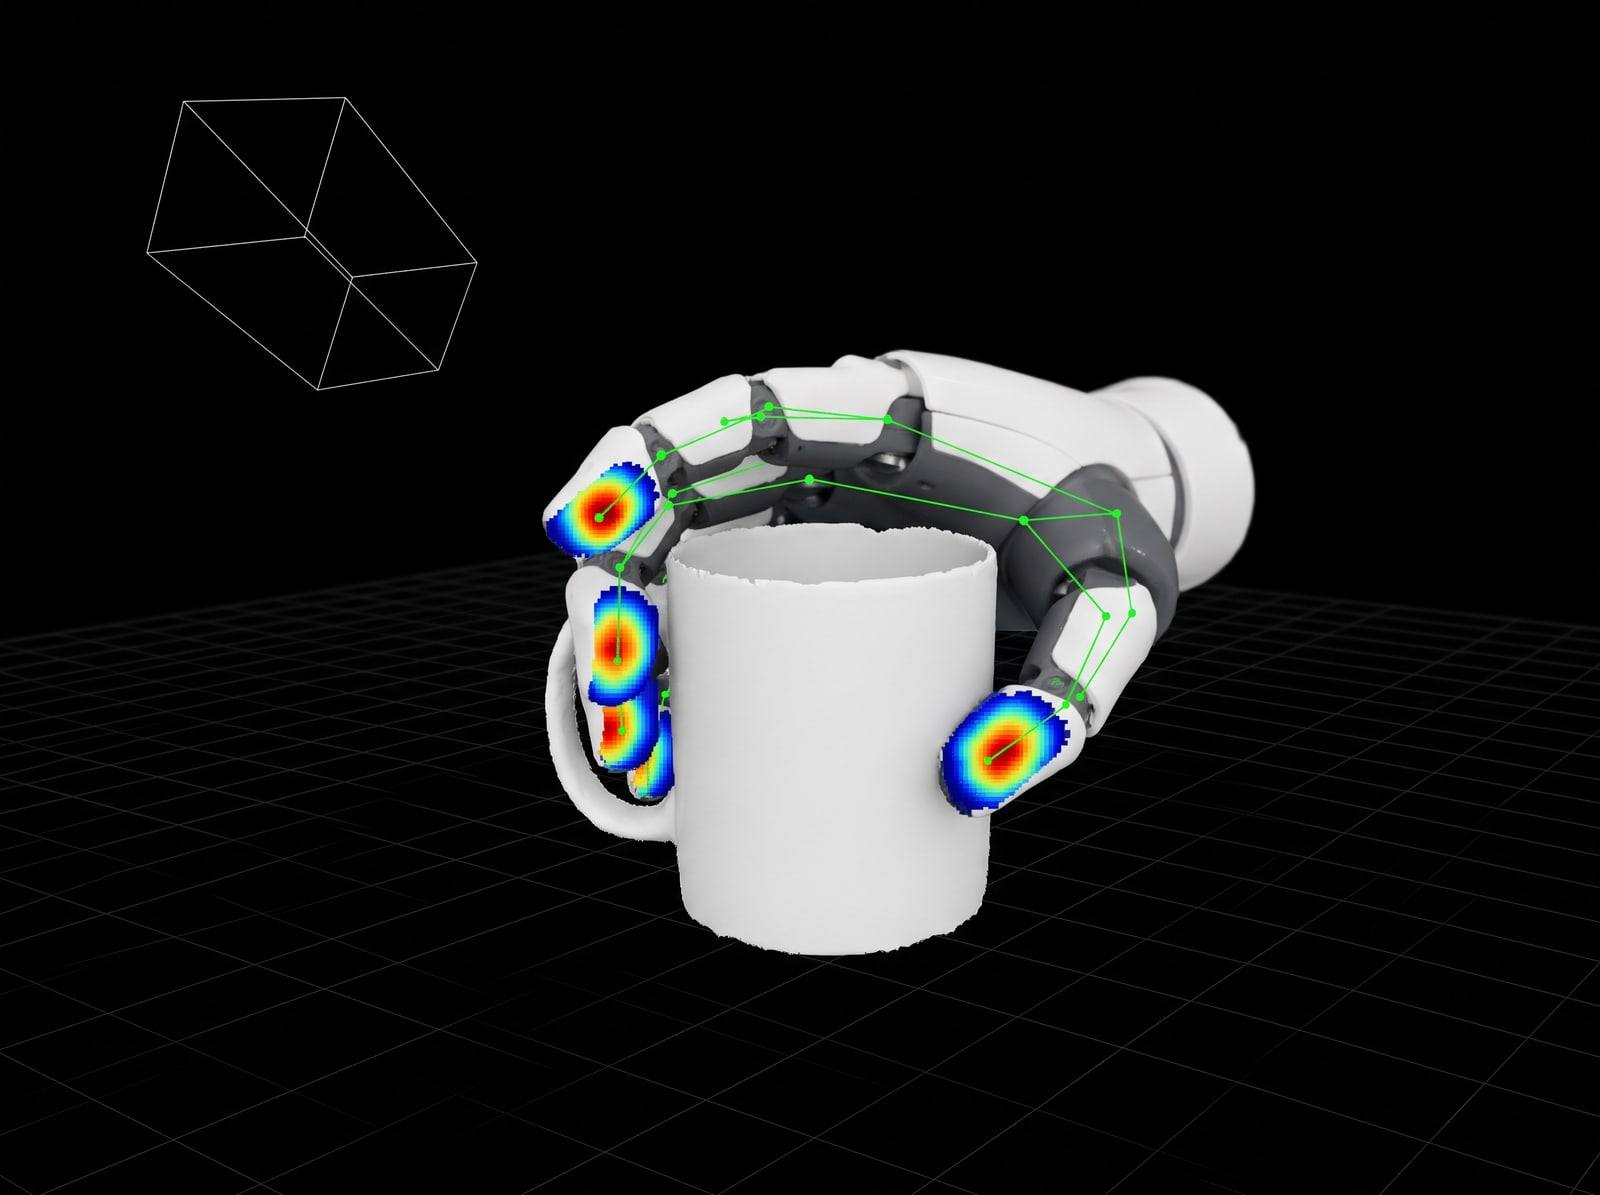
指尖压力分布图,叠在手指关节链上
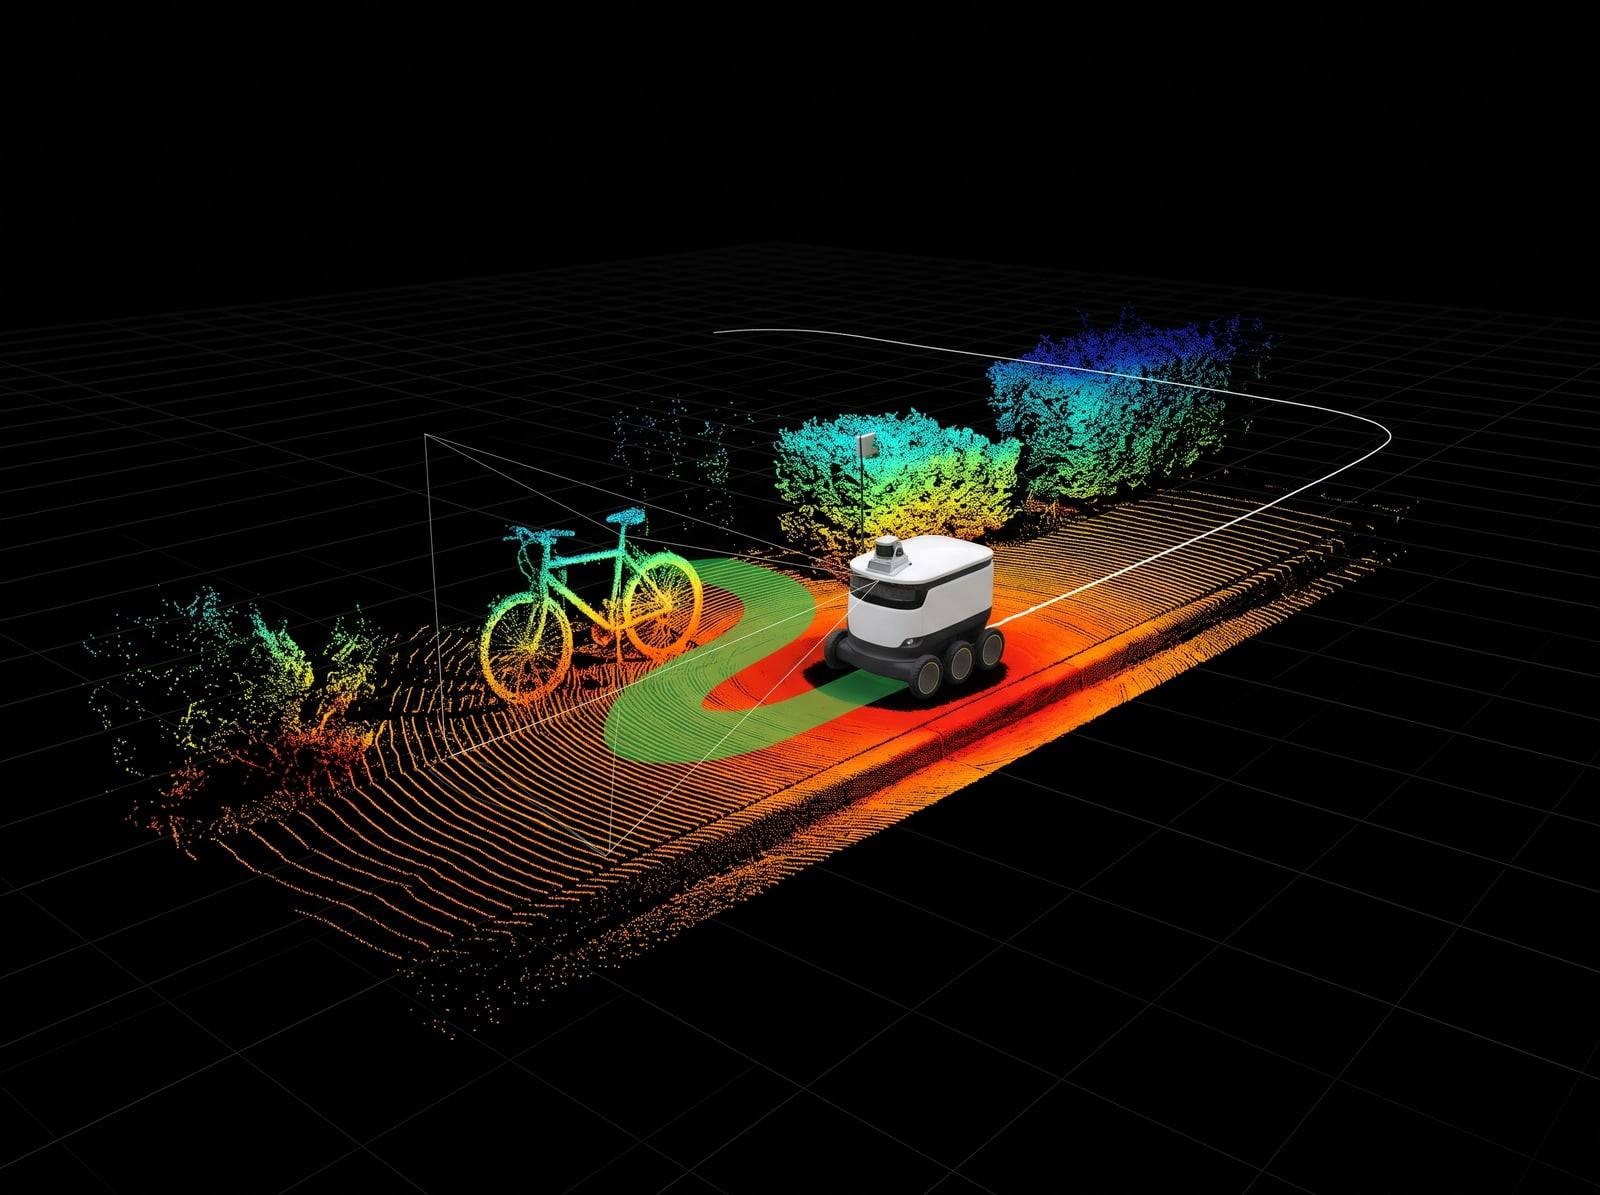
激光点云叠局部代价图与规划路径
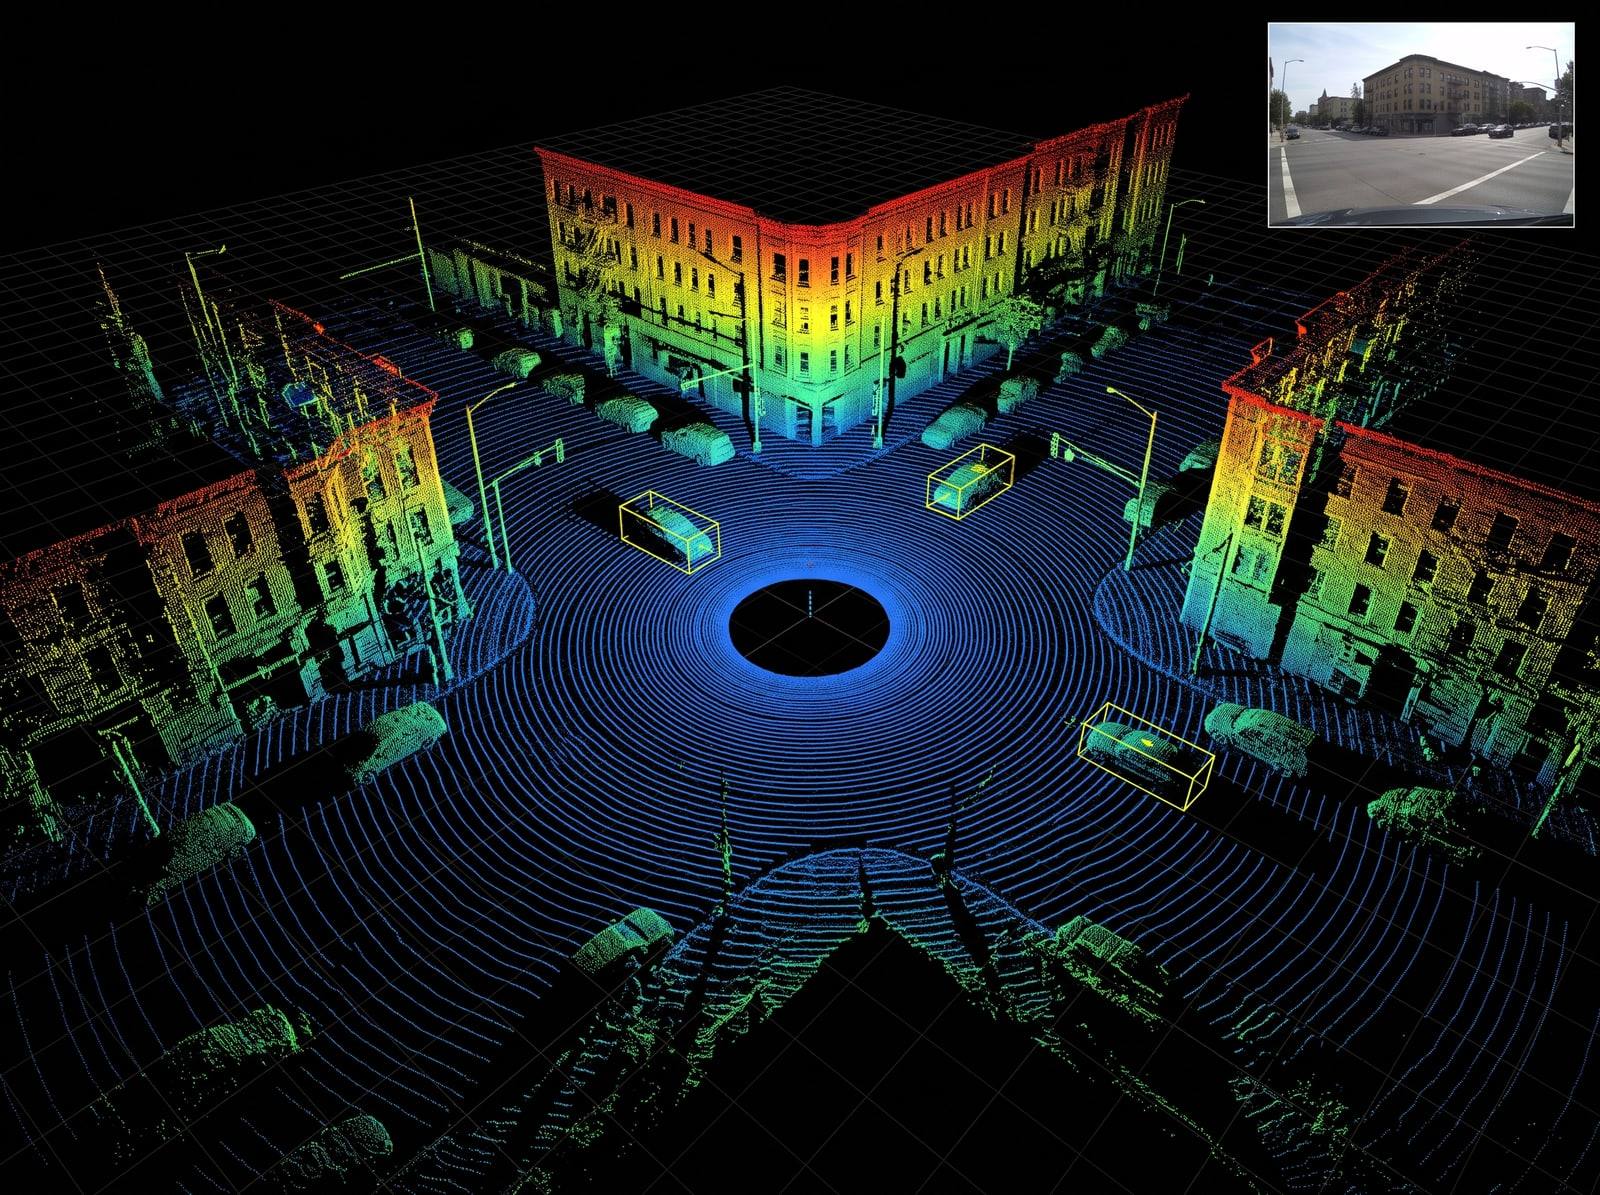
一帧环扫,车辆标出三维框
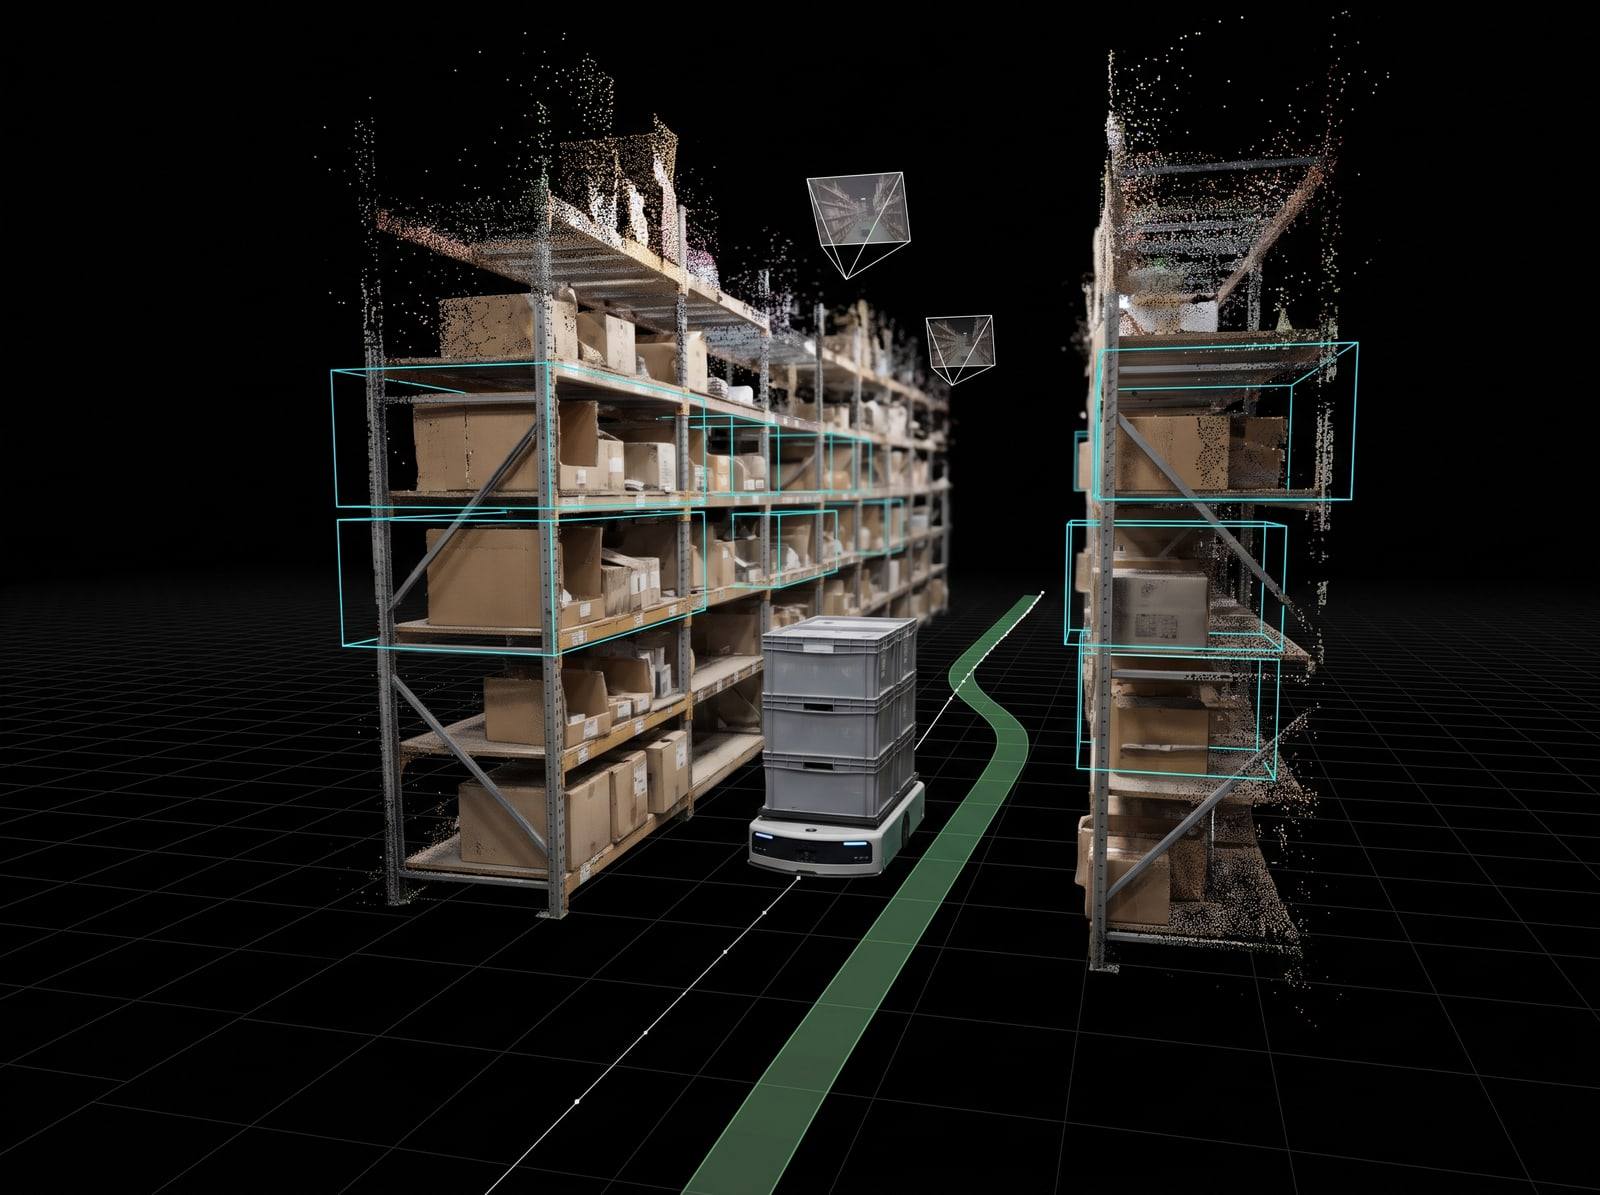
货架点云建图,货位标框,叠规划与实走路径
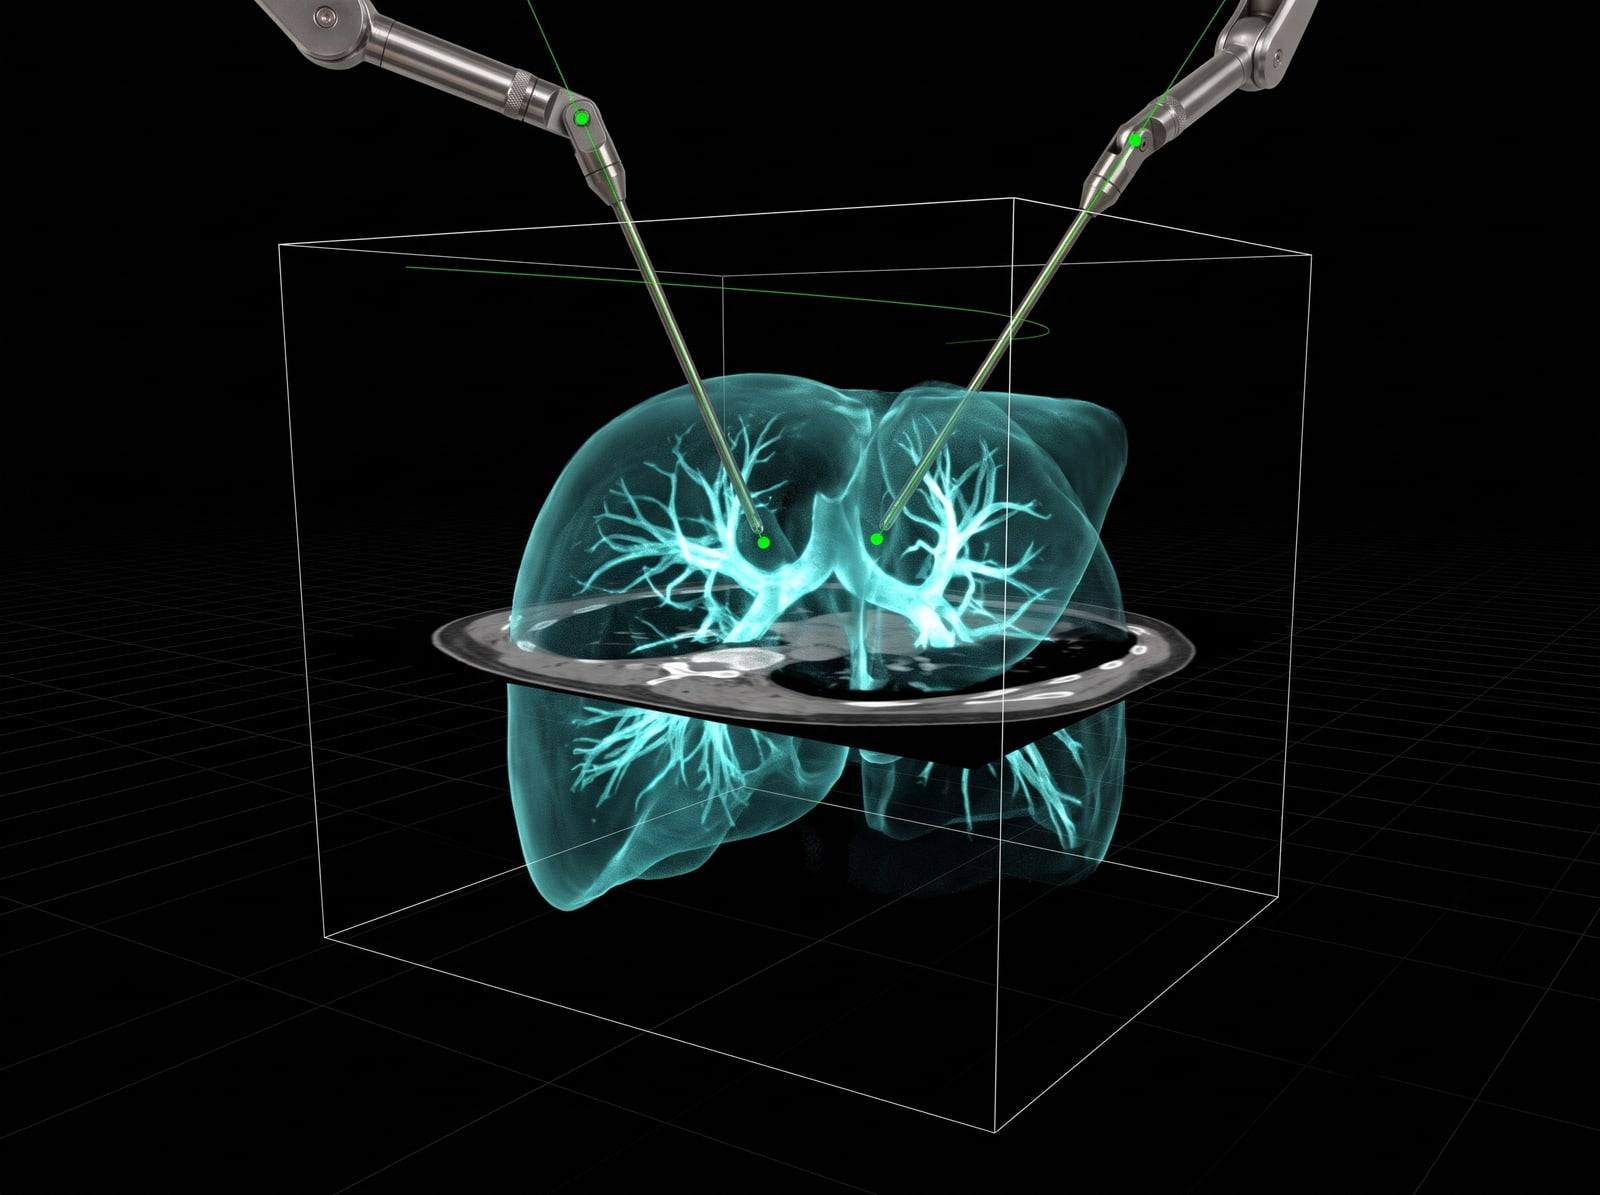
器械尖端配准到 CT 肺部体数据
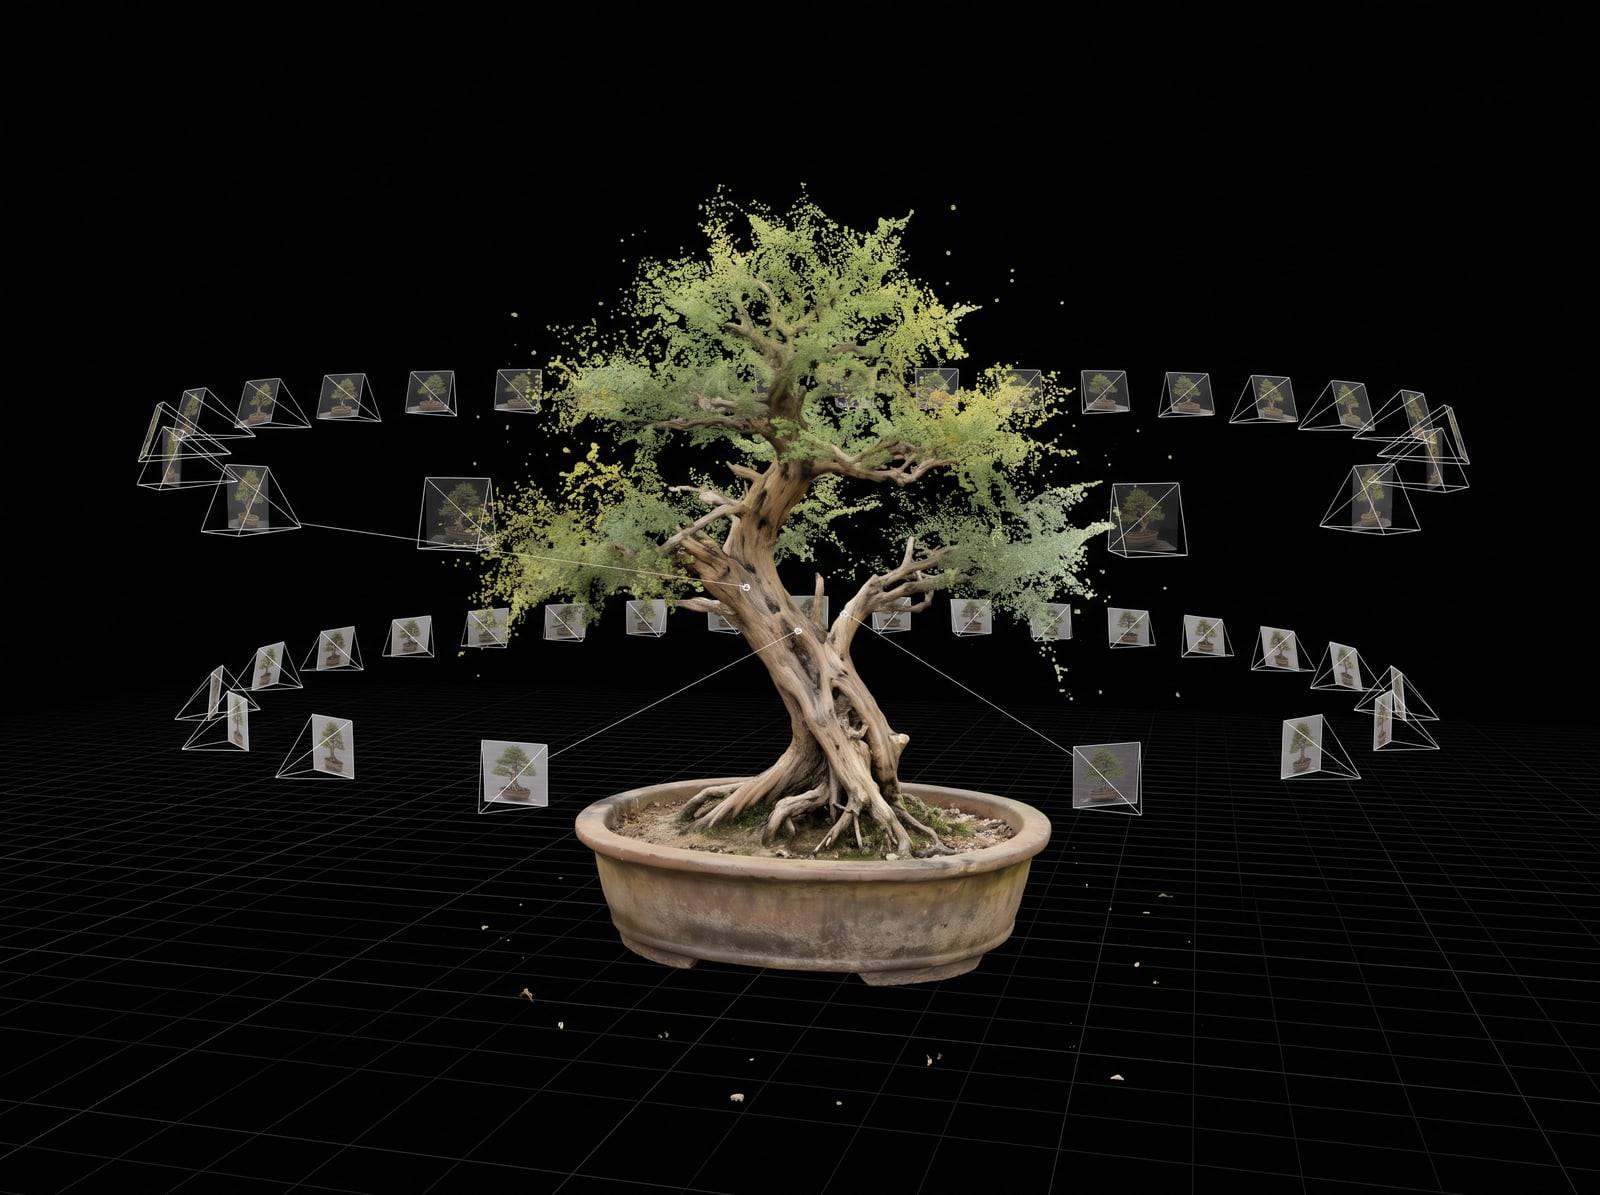
两圈机位环拍,场景拟合为三维高斯
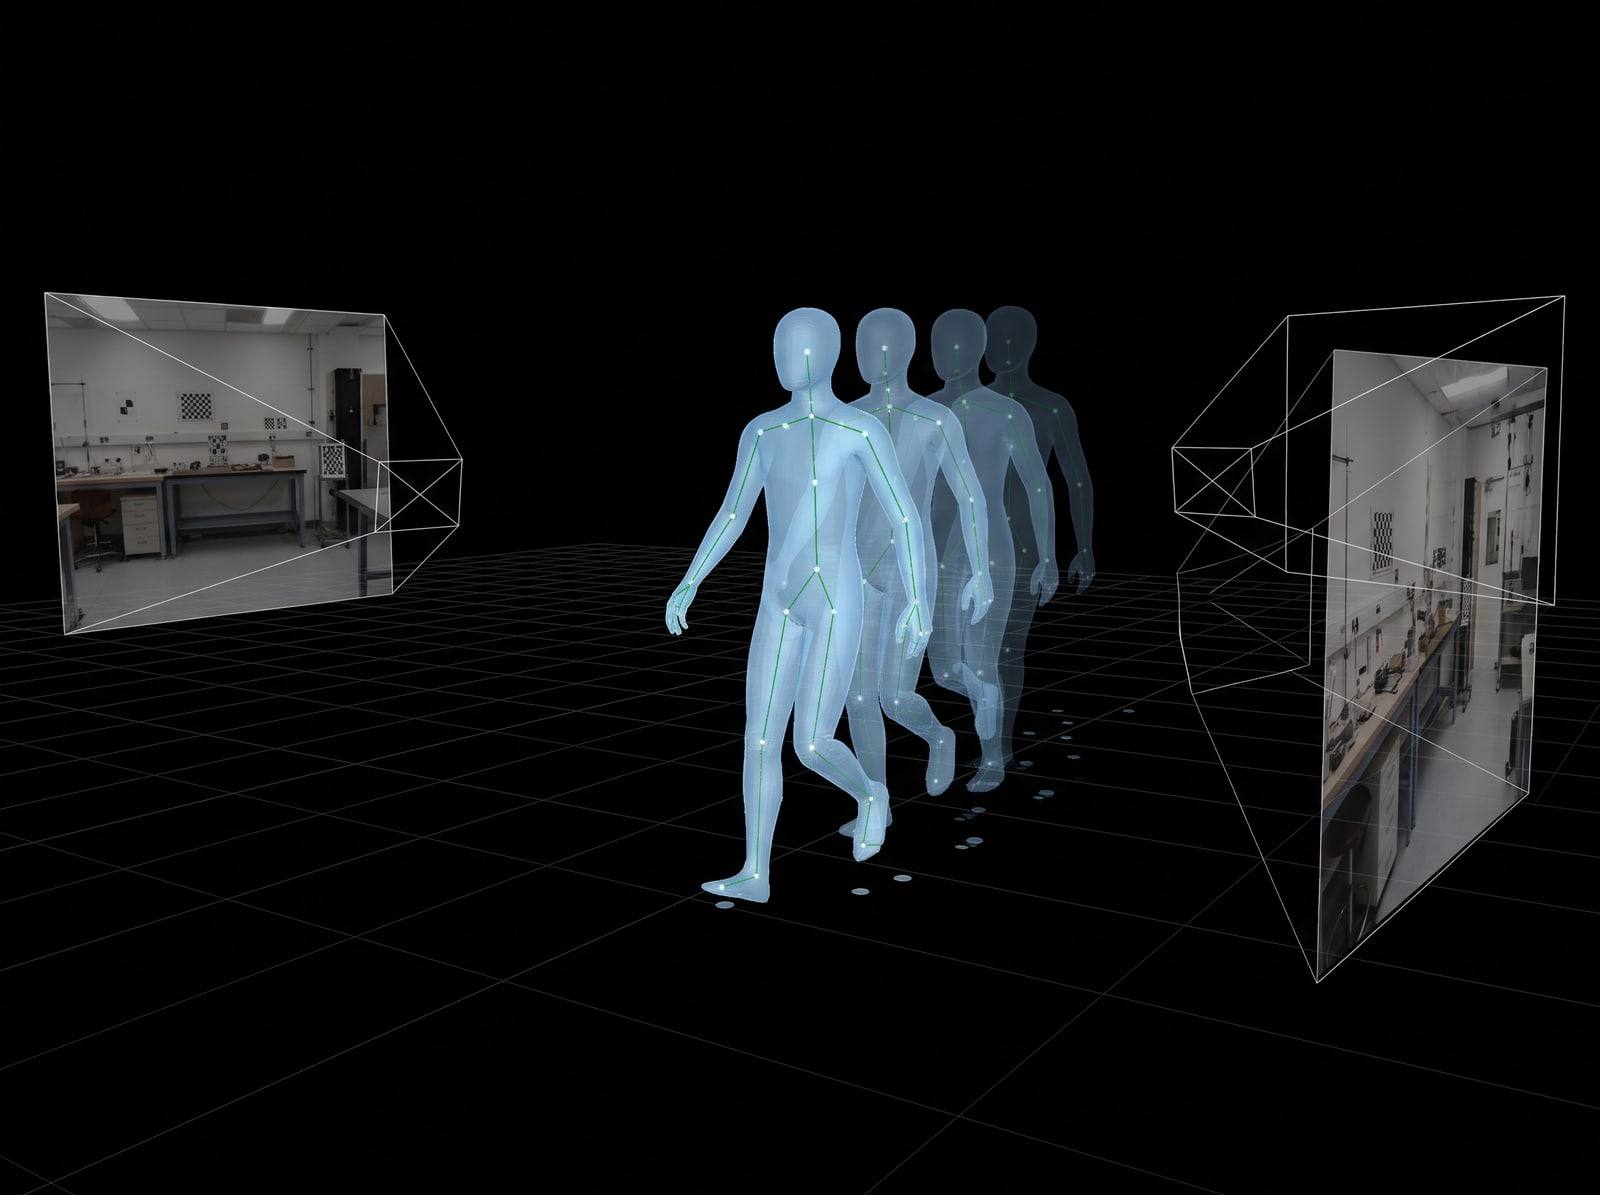
双机位标定,逐帧拟合人体网格,标出落脚点
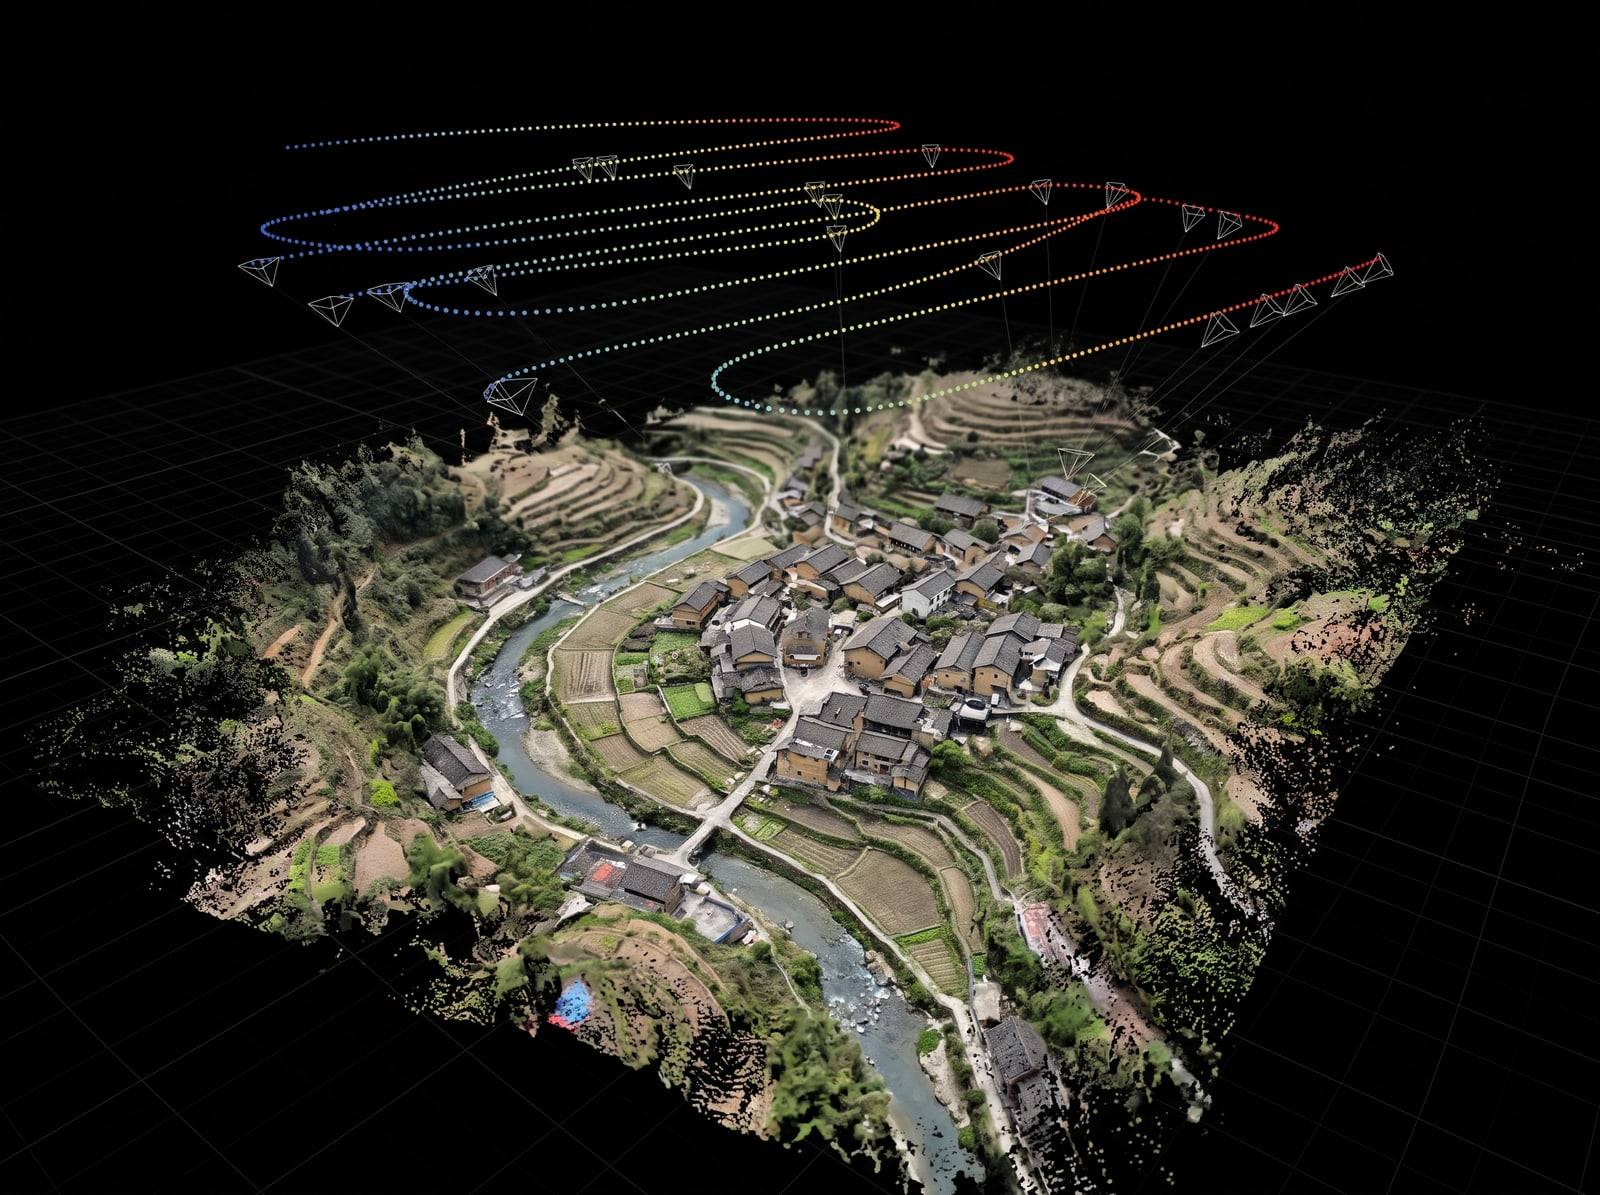
往返航线逐张定位,重建带纹理的村落
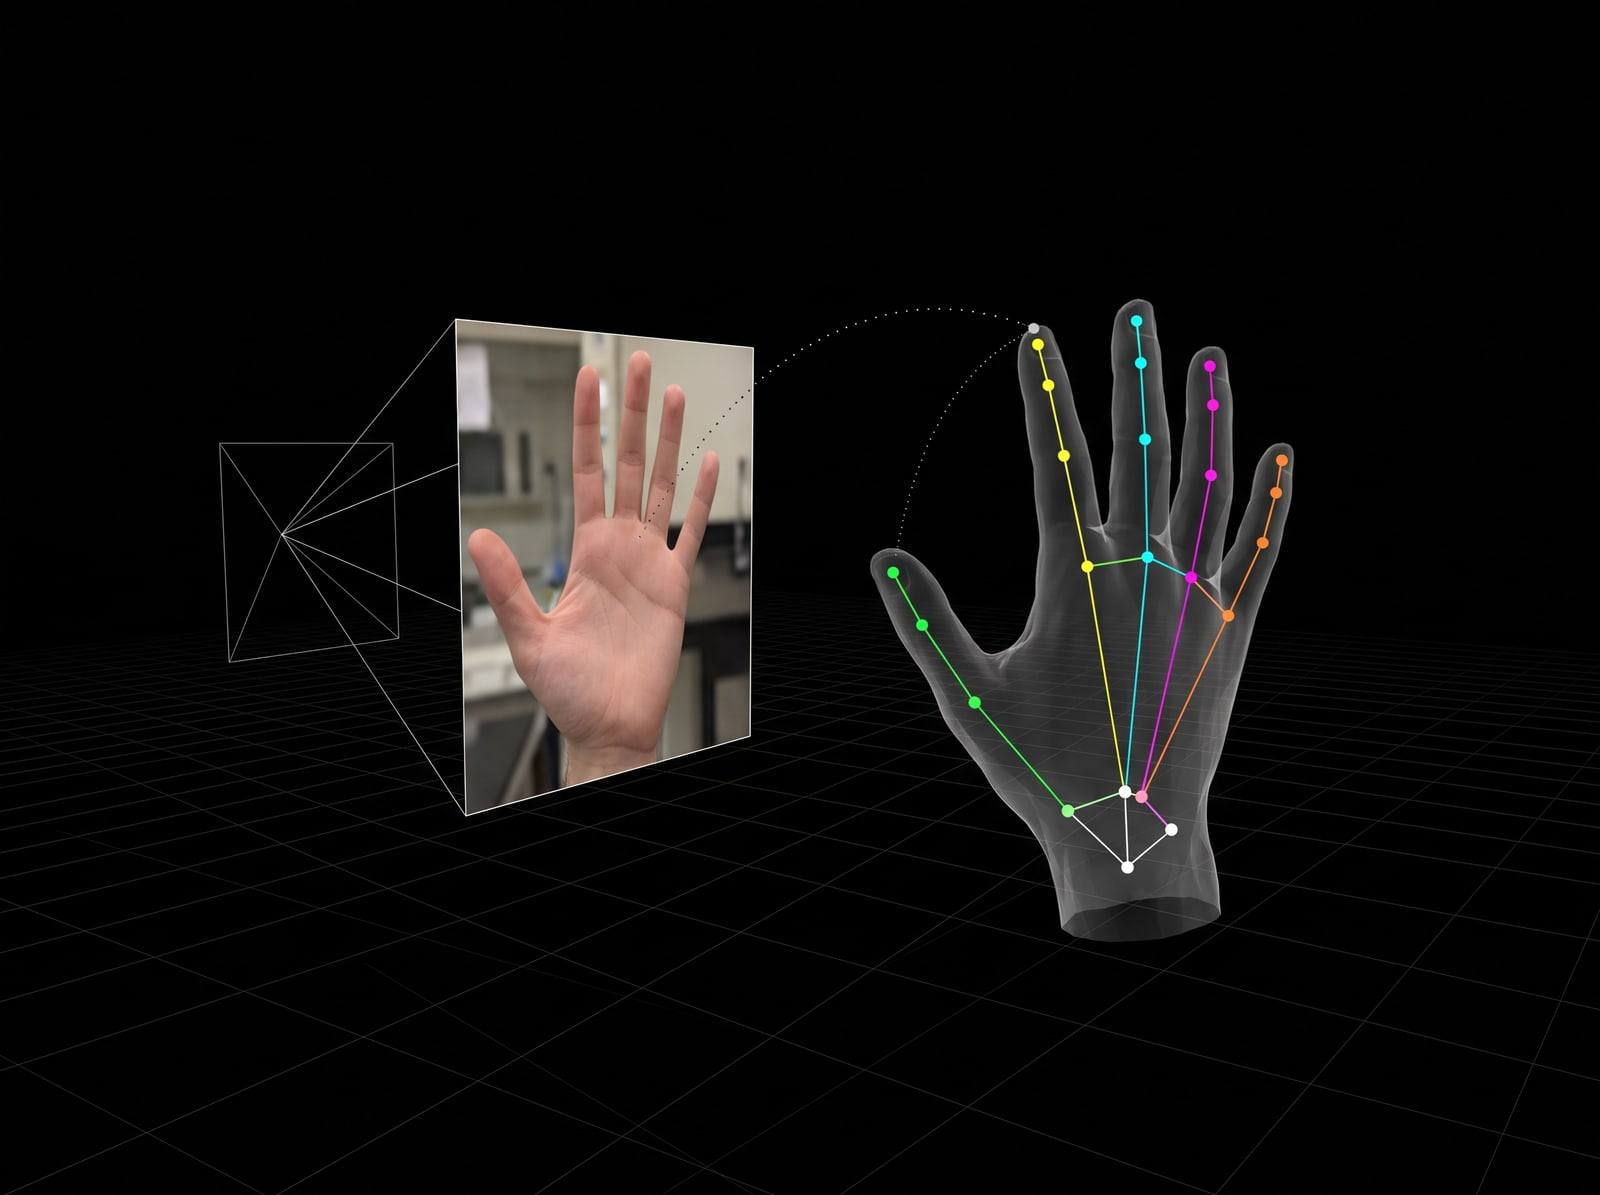
单帧检出关键点,抬升到三维手模
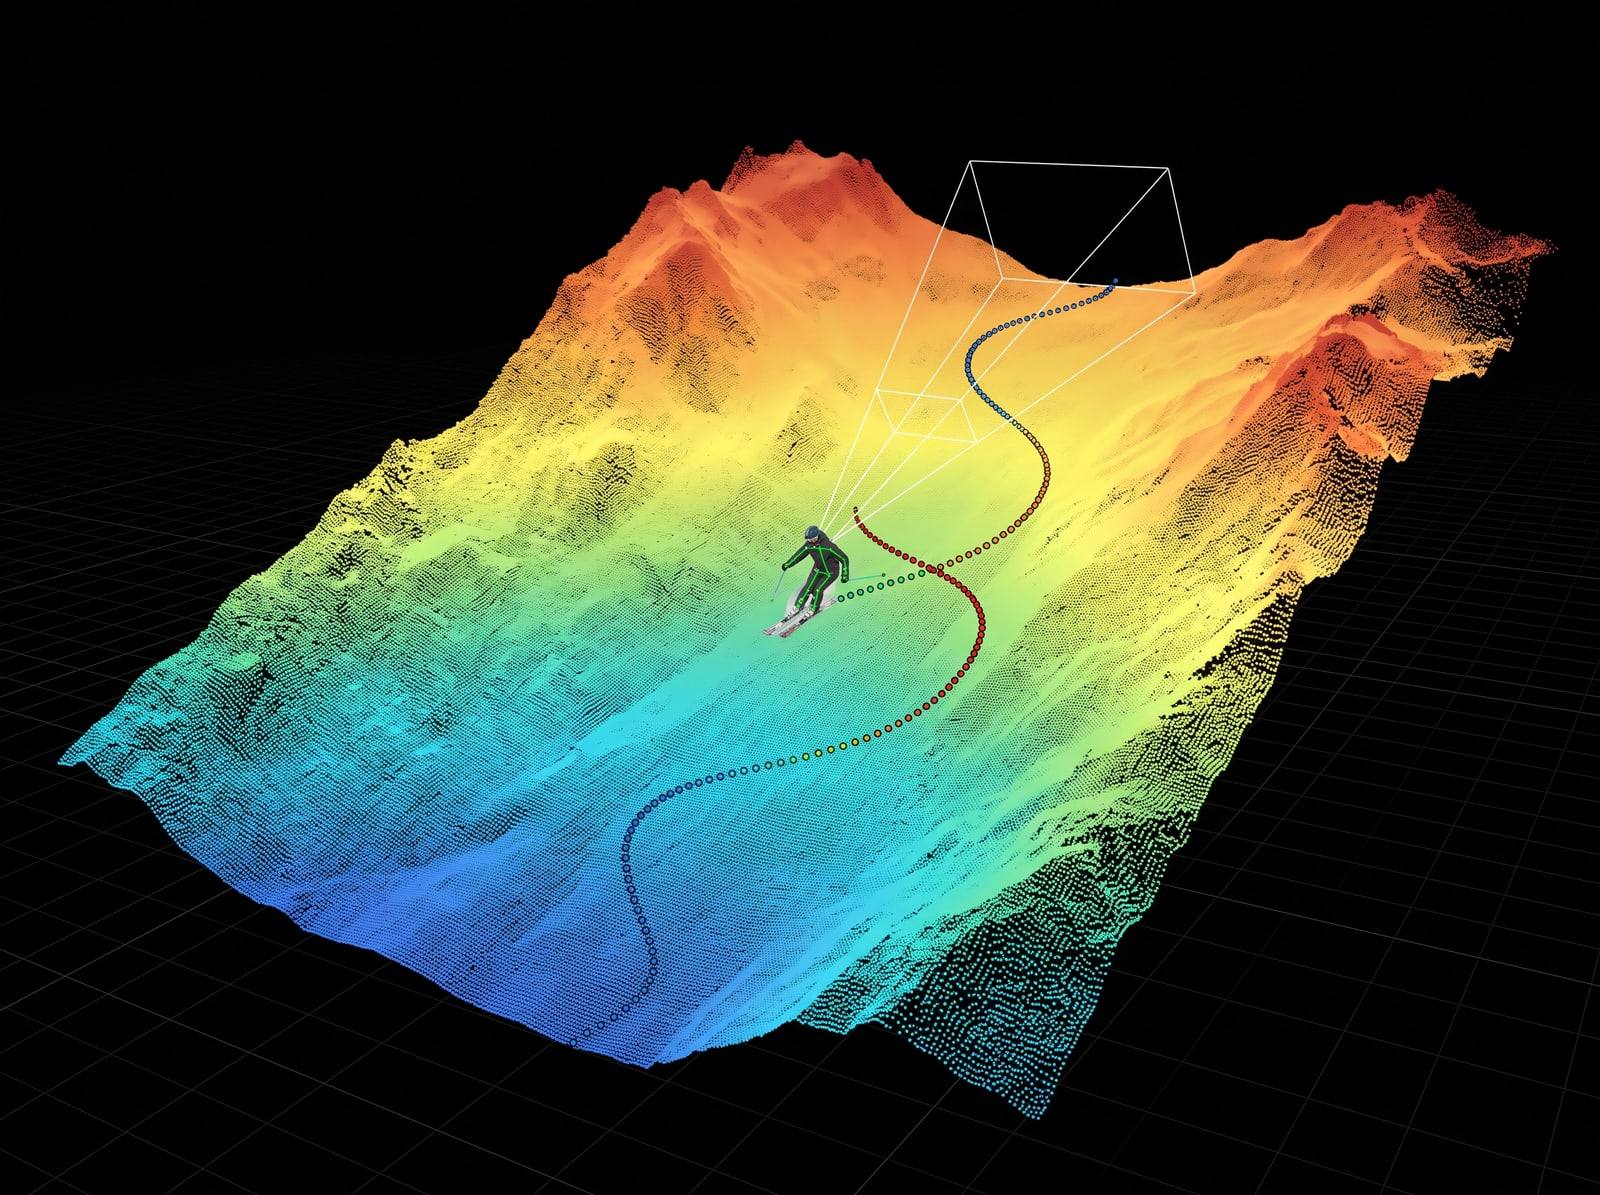
地形点云按高程着色,滑行轨迹按速度着色